本文讨论小变形轴对称 THM 的 SNS-FEM 离散,包括光滑域几何、四个虚拟积分点、耦合残差与切线,以及机械体积力和 Darcy 重力项。公式按本文的符号与章节独立说明;验证记录与检查要求集中在第 14 节。
0. 物理范围与符号约定
本文采用以下假设:小应变、准静态、固定参考几何、单一均匀且各向同性的材料、不可压缩固体颗粒 K s → ∞ K_s\to\infty K s → ∞ b = 1 b=1 b = 1
体力、重力加速度和混合物参考密度分别写为
f ( x , t ) = [ f r , f z ] T , g = [ g r , g z ] T , ρ = ( 1 − n ) ρ s + n ρ f . \boldsymbol f(\boldsymbol x,t)=[f_r,f_z]^T,
\qquad
\boldsymbol g=[g_r,g_z]^T,
\qquad
\rho=(1-n)\rho_s+n\rho_f. f ( x , t ) = [ f r , f z ] T , g = [ g r , g z ] T , ρ = ( 1 − n ) ρ s + n ρ f . 其中 f \boldsymbol f f 单位总体积的机械体力 ,量纲为力/体积;g \boldsymbol g g f = ρ g \boldsymbol f=\rho\boldsymbol g f = ρ g z z z g = [ 0 , − g ] T \boldsymbol g=[0,-g]^T g = [ 0 , − g ] T
注意: 若还含有其他机械体力,应将它加到 f \boldsymbol f f g \boldsymbol g g f / ρ \boldsymbol f/\rho f / ρ
本文使用以下物理符号:
在 b = 1 b=1 b = 1 m \boldsymbol m m
m = [ 1 , 1 , 1 , 0 ] T , S = n K f , β T = 3 [ ( 1 − n ) α s + n α f ] , C T = ( 1 − n ) ρ s c s + n ρ f c f . \boldsymbol m=[1,1,1,0]^T,
\qquad S=\frac{n}{K_f},
\qquad \beta_T=3[(1-n)\alpha_s+n\alpha_f],
\qquad C_T=(1-n)\rho_sc_s+n\rho_fc_f. m = [ 1 , 1 , 1 , 0 ] T , S = K f n , β T = 3 [( 1 − n ) α s + n α f ] , C T = ( 1 − n ) ρ s c s + n ρ f c f . 材料参数不带光滑域下标 k k k 例如 n , K f , α s , α f , ρ s , ρ f , c s , c f , k f , γ f , k T , S , β T , C T n,K_f,\alpha_s,\alpha_f,\rho_s,\rho_f,c_s,c_f,k_f,\gamma_f,k_T,S,\beta_T,C_T n , K f , α s , α f , ρ s , ρ f , c s , c f , k f , γ f , k T , S , β T , C T V k V_k V k K a b k K_{ab}^k K ab k U k \boldsymbol U_k U k σ k g ′ , C k g e p \boldsymbol\sigma'_{kg},C_{kg}^{\mathrm{ep}} σ k g ′ , C k g ep
本构的四分量应力顺序为 [ r r , z z , θ θ , r z ] [rr,zz,\theta\theta,rz] [ rr , zz , θθ , rz ] γ r z = 2 ε r z \gamma_{rz}=2\varepsilon_{rz} γ rz = 2 ε rz
水力传导系数 k f k_f k f k T k_T k T k f I 2 k_f I_2 k f I 2 k T I 2 k_T I_2 k T I 2 I 2 I_2 I 2 g = [ 0 , − g ] T \boldsymbol g=[0,-g]^T g = [ 0 , − g ] T f ( x , t ) \boldsymbol f(\boldsymbol x,t) f ( x , t )
1. 已确定的前提与光滑方案
采用小变形轴对称模型,不考虑绕轴扭转。材料采用第 0 节的均匀、各向同性及 b = 1 b=1 b = 1 r , z r,z r , z r ≥ 0 r\geq0 r ≥ 0 θ \theta θ u , p , T u,p,T u , p , T B B B 热对流可通过 Keyword.HeatAdvection 开关选择;第 8 节统一给出含重力的通量、残差和切线。 关闭时,温度方程不依赖位移和孔压;开启时,孔压通过 Darcy 速度影响温度,但仍不加入由变形率、孔压变化率直接产生的热量项,具体见第 8.5 节。实现时逐场检查绝对和相对残差,避免零载荷 patch 的零除;必要时将 Newton 更新减半重试,每次本构试算仍使用上一步已收敛状态。
已确定:所有光滑操作均按四边形子域的实际旋转体积加权。 计算按“平均矩阵(第 4 节)→ 梯度矩阵(第 5 节)→ 虚拟点矩阵(第 6 节)”的顺序展开。
下表汇总本文采用的构造。
2. 先看清光滑域,再区分面积、体积和组装
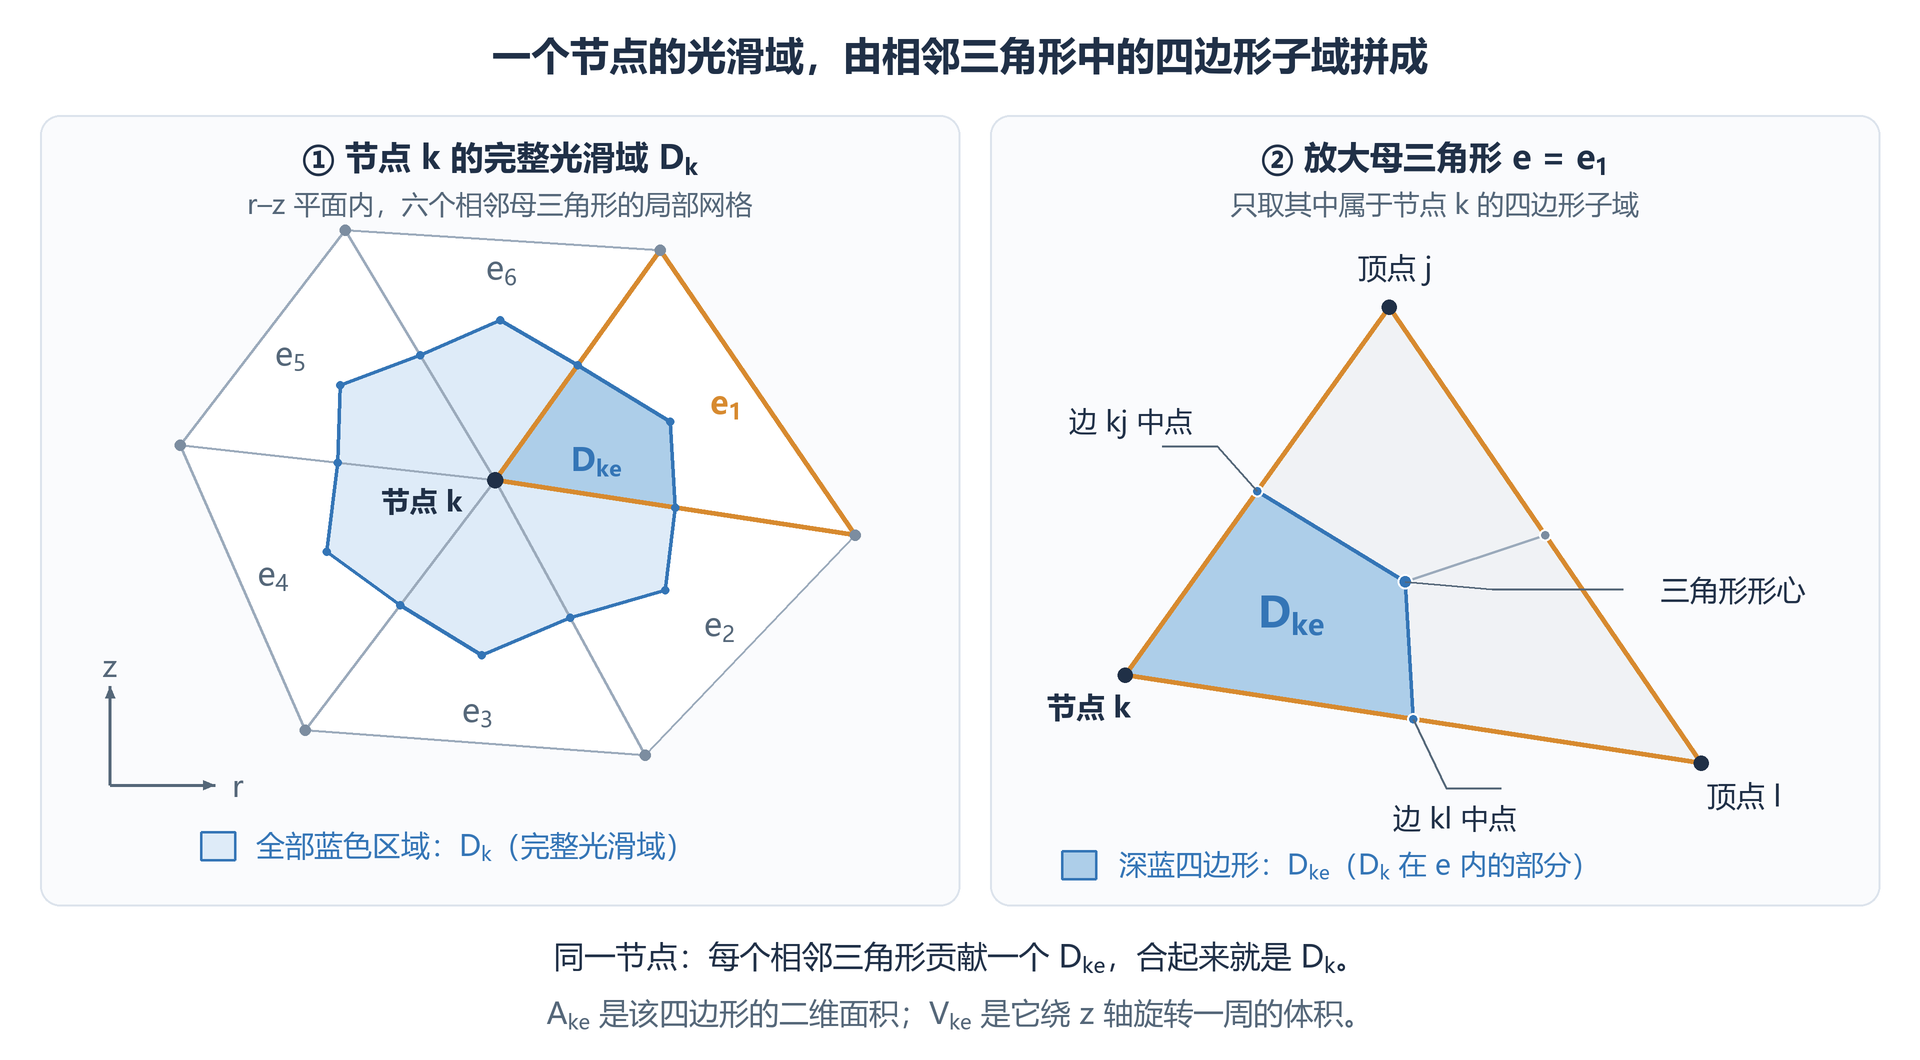
2.1 一个完整光滑域由哪些部分组成
先选一个网格节点 k k k k k k
D k e D_{ke} D k e e e e D k D_k D k k k k e e e D k e D_{ke} D k e
图 1。 左图中,所有蓝色四边形合起来才是 D k D_k D k D k e D_{ke} D k e
2.2 面积、旋转体积与虚拟点距离
A k e A_{ke} A k e D k e D_{ke} D k e V k e V_{ke} V k e A k , V k A_k,V_k A k , V k
A k = ∑ e ∋ k A k e , V k = ∑ e ∋ k V k e \boxed{A_k=\sum_{e\ni k}A_{ke},\qquad V_k=\sum_{e\ni k}V_{ke}} A k = e ∋ k ∑ A k e , V k = e ∋ k ∑ V k e 这里 e ∋ k e\ni k e ∋ k k k k
d A = d r d z , d V = 2 π r d A , d S = 2 π r d s . \mathrm{d}A=\mathrm{d}r\mathrm{d}z,\qquad \mathrm{d}V=2\pi r\,\mathrm{d}A,\qquad \mathrm{d}S=2\pi r\,\mathrm{d}s. d A = d r d z , d V = 2 π r d A , d S = 2 π r d s . A k = ∫ D k d A , V k = ∫ D k 2 π r d A , ℓ k = A k / π . A_k=\int_{D_k}\,\mathrm{d}A,\qquad V_k=\int_{D_k}2\pi r\,\mathrm{d}A,\qquad \ell_k=\sqrt{A_k/\pi}. A k = ∫ D k d A , V k = ∫ D k 2 π r d A , ℓ k = A k / π . r r r A k A_k A k V k V_k V k ℓ k \ell_k ℓ k d s \mathrm{d}s d s d S \mathrm{d}S d S virtualPointDistance = sqrt(domain.area/pi) 计算 ℓ k \ell_k ℓ k r r r
轴对称内力、刚度等要按体积积分,但不能把代码中每一个面积都换成体积。 例如,ℓ k = A k / π \ell_k=\sqrt{A_k/\pi} ℓ k = A k / π V k / π \sqrt{V_k/\pi} V k / π
本文在体积和表面积分中统一保留 2 π 2\pi 2 π FEniCSx 轴对称弹性示例 ;下面有关 SNS 离散的讨论按本笔记中的几何与组装定义展开。
2.3 组装:按节点编号对齐,再相加
本文统一用 Assemble \operatorname{Assemble} Assemble 把对应节点自由度的行或列,按节点编号和自由度类型对齐,再相加。 刚度矩阵需要对齐行和列;B、N、E 只需对齐节点列,它们的应变、标量或梯度分量行保持原顺序。位移的径向与轴向分量、孔压、温度分别对应各自的位置。
例如,只看每个节点的一个标量贡献(数值仅用于示意)。三角形 1 的节点依次为 4、8、12,三角形 2 的节点依次为 4、12、19。按节点编号对应后,组装结果是:
这些数字只用于说明组装。三角形 1 的第 3 个节点和三角形 2 的第 2 个节点都是节点 12,所以对应的 7 和 11 要相加。刚度矩阵组装时,行和列都按这个规则对应。
图 1 说明的是“哪些四边形组成一个光滑域”;组装说明的是“这些单元或光滑域的矩阵怎样对应相加”。
2.4 后文共用的记号
下面几种记号会反复出现:
矩阵块 K a b k K_{ab}^{k} K ab k k k k k k k K a b K_{ab} K ab a , b a,b a , b
本文的试函数(test function)统一使用字母 v,用下标区分方程、粗体区分向量与标量。 力学方程的试函数为虚位移向量 v u = [ v r , v z ] T \boldsymbol v_u=[v_r,v_z]^T v u = [ v r , v z ] T v r , v z v_r,v_z v r , v z v p v_p v p v T v_T v T u , p , T u,p,T u , p , T
偏导数与标签分开写。 为避免歧义,本文将空间偏导直接展开,例如 ∂ N I ∂ r \frac{\partial N_I}{\partial r} ∂ r ∂ N I ∂ p ∂ r \frac{\partial p}{\partial r} ∂ r ∂ p 不表示再求一次导数 :
上标中的 V , c V,\mathrm c V , c V , i n c o m p l e t e V,\mathrm{incomplete} V , incomplete a d v , g r a v \mathrm{adv,grav} adv , grav K 33 A d v , g r a v K_{33\mathrm{Adv,grav}} K 33 Adv , grav n o u t , r n_{\mathrm{out},r} n out , r
3. 四边形光滑子域的体积如何计算
3.1 三角形的体积可以用三角形中心计算
母三角形顶点为 i , j , l i,j,l i , j , l A e A_e A e r i , r j , r l r_i,r_j,r_l r i , r j , r l r e c r_{ec} r ec V e V_e V e r r r
r e c = r i + r j + r l 3 , V e = 2 π A e r e c r_{ec}=\frac{r_i+r_j+r_l}{3},\qquad V_e=2\pi A_e r_{ec} r ec = 3 r i + r j + r l , V e = 2 π A e r ec 是精确几何公式。
3.2 子域体积一般不是三角形体积的三分之一
本节用 x i e A = [ r i e A , z i e A ] T \boldsymbol x_{ie}^{A}=[r_{ie}^{A},z_{ie}^{A}]^T x i e A = [ r i e A , z i e A ] T D i e D_{ie} D i e 面积形心坐标向量 ,也就是把整个四边形看成均匀薄片时的重心坐标。下标 i i i e e e A A A r i e A r_{ie}^{A} r i e A 面积形心一般不同于四个顶点坐标的算术平均 ;后者在第 3.3 节记为 x i e v e r t i c e s \boldsymbol x_{ie}^{\mathrm{vertices}} x i e vertices
节点 i i i i i i i j ij ij i l il i l A e / 3 A_e/3 A e /3
x i e A = 22 x i + 7 x j + 7 x l 36 . \boldsymbol x_{ie}^{A}=\frac{22\boldsymbol x_i+7\boldsymbol x_j+7\boldsymbol x_l}{36}. x i e A = 36 22 x i + 7 x j + 7 x l . 这里 x i e A \boldsymbol x_{ie}^{A} x i e A D i e D_{ie} D i e A i e = A e / 3 A_{ie}=A_e/3 A i e = A e /3 V i e V_{ie} V i e
V i e = 2 π A e 3 22 r i + 7 r j + 7 r l 36 . \boxed{V_{ie}=2\pi\frac{A_e}{3}\frac{22r_i+7r_j+7r_l}{36}.} V i e = 2 π 3 A e 36 22 r i + 7 r j + 7 r l . 将四边形沿“节点—三角形中心”分成两个等面积小三角形后分别积分,即可得到这个结果。它满足
V i e + V j e + V l e = V e , V_{ie}+V_{je}+V_{le}=V_e, V i e + V j e + V l e = V e , 但一般不满足 V i e = V e / 3 V_{ie}=V_e/3 V i e = V e /3 i i i V i e = V e / 3 V_{ie}=V_e/3 V i e = V e /3 2 r i = r j + r l 2r_i=r_j+r_l 2 r i = r j + r l
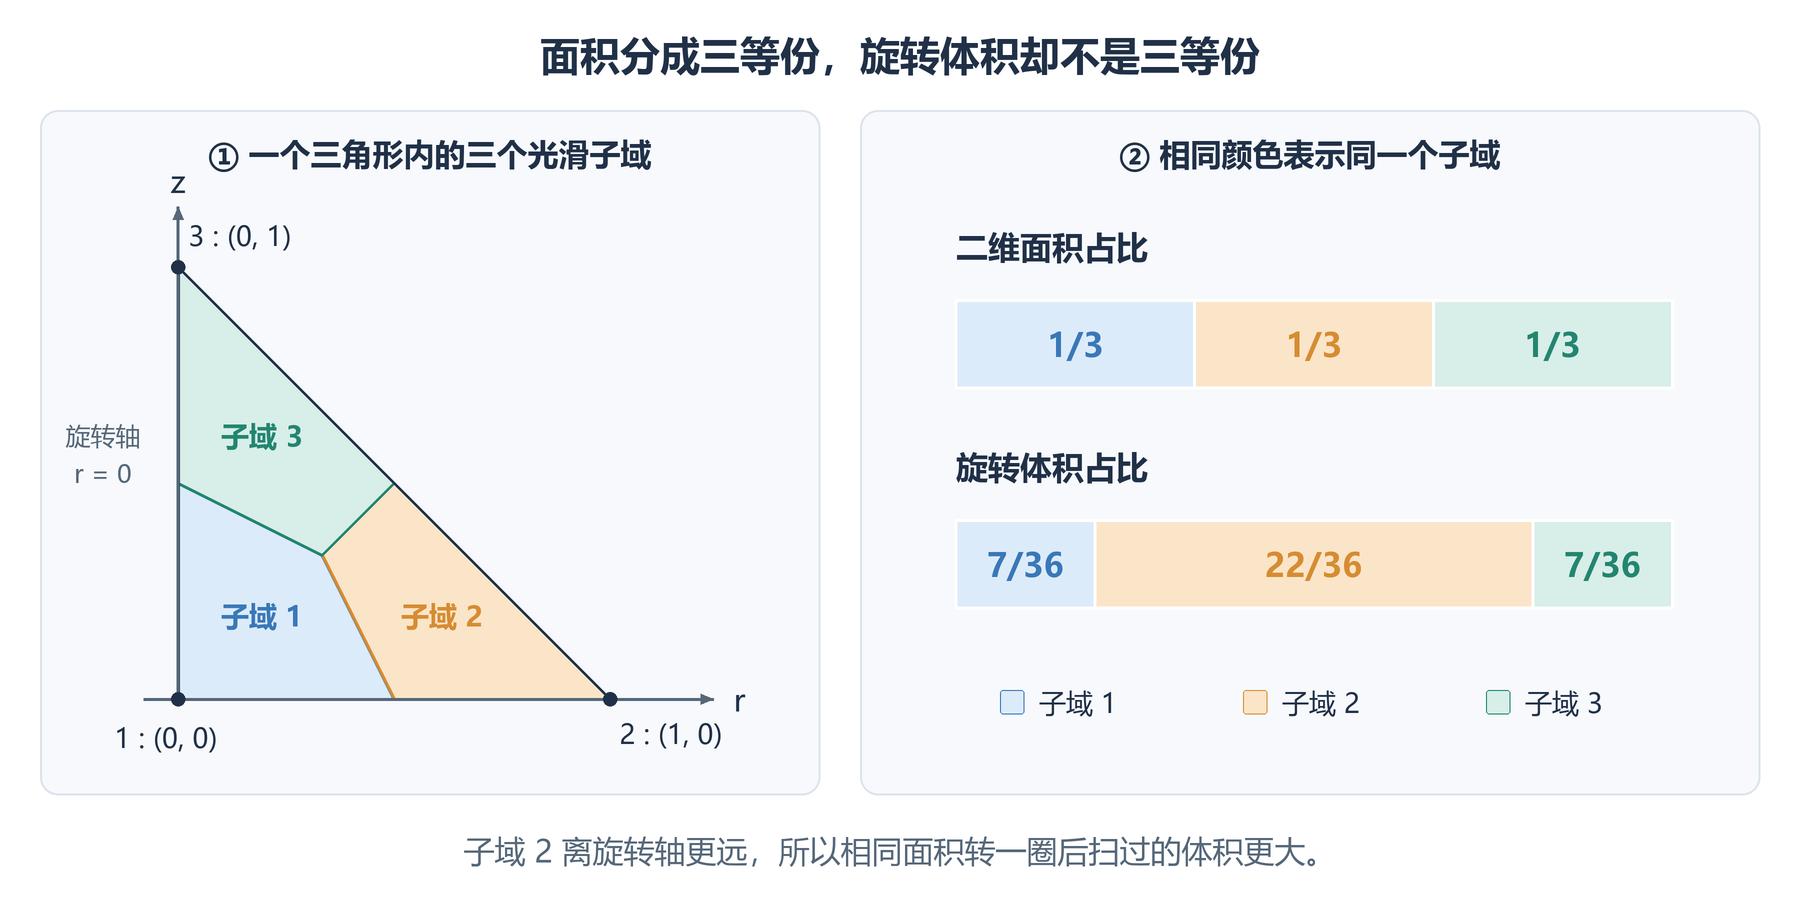
例如,取三角形的三个顶点为 ( r , z ) = ( 0 , 0 ) , ( 1 , 0 ) , ( 0 , 1 ) (r,z)=(0,0),(1,0),(0,1) ( r , z ) = ( 0 , 0 ) , ( 1 , 0 ) , ( 0 , 1 ) 1 , 2 , 3 1,2,3 1 , 2 , 3
V 1 e V e = 7 36 , V 2 e V e = 22 36 , V 3 e V e = 7 36 . \frac{V_{1e}}{V_e}=\frac{7}{36},\qquad \frac{V_{2e}}{V_e}=\frac{22}{36},\qquad \frac{V_{3e}}{V_e}=\frac{7}{36}. V e V 1 e = 36 7 , V e V 2 e = 36 22 , V e V 3 e = 36 7 .
图 2。 左图按实际坐标画出三个子域,右图用相同颜色比较面积占比和体积占比。这里的分数只对应这个三角形,不是所有网格的固定分配比例。
远离旋转轴的子域,转一圈后扫过的体积更大。另外,轴线节点虽然 r i = 0 r_i=0 r i = 0
旧手稿中的子域体积计算错误: 旧手稿采用 2 π r e c A k e 2\pi r_{ec}A_{ke} 2 π r ec A k e
3.3 四个顶点的平均坐标不等于面积形心(注意)
上述四边形的顶点平均坐标记为 x i e v e r t i c e s \boldsymbol x_{ie}^{\mathrm{vertices}} x i e vertices v e r t i c e s \mathrm{vertices} vertices
x i e v e r t i c e s = 14 x i + 5 x j + 5 x l 24 , \boldsymbol x_{ie}^{\mathrm{vertices}}=\frac{14\boldsymbol x_i+5\boldsymbol x_j+5\boldsymbol x_l}{24}, x i e vertices = 24 14 x i + 5 x j + 5 x l , 四个顶点的平均坐标 x i e v e r t i c e s \boldsymbol x_{ie}^{\mathrm{vertices}} x i e vertices 第 3.2 节定义的面积形心坐标 x i e A = [ r i e A , z i e A ] T \boldsymbol x_{ie}^{A}=[r_{ie}^{A},z_{ie}^{A}]^T x i e A = [ r i e A , z i e A ] T i i i e e e A A A x i e A \boldsymbol x_{ie}^{A} x i e A D i e D_{ie} D i e r i e A r_{ie}^{A} r i e A
原 markdown 文件(本讨论整理前的技术笔记)记载,参考函数 Smooth_T3_axisym.m 使用 xc_sub=(x1+xm1+xc+xm3)/4 计算子域中心坐标,并使用 N_ino/center_SD_ino 计算 B 的环向应变行。按这条四点算术平均表达式,代码变量 xc_sub 对应本文的 x i e v e r t i c e s \boldsymbol x_{ie}^{\mathrm{vertices}} x i e vertices x i e A \boldsymbol x_{ie}^{A} x i e A
按照原 markdown 文件对 N_ino/center_SD_ino 的描述,若分子取型函数的精确面积平均,分母取四个顶点的平均半径,则两者不对应。对第 3.2 节的单三角形、节点 1 和 u r = r u_r=r u r = r ε θ θ = 14 / 15 \varepsilon_{\theta\theta}=14/15 ε θθ = 14/15 1 1 1 旧手稿中的“子域形心”采用的就是四顶点平均坐标;将其当作四边形子域的面积形心是错误的。
4. 平均 B 矩阵的三种构造
方法一、二都先用母三角形中心矩阵 B e B_e B e
4.1 方法一:中心矩阵的面积平均(不采用)
对母单元中心矩阵做面积平均,会产生轴对称不平衡内力,因此不采用。 下面给出构造及反例。
母三角形 e e e r e c r_{ec} r ec 1 / 3 1/3 1/3 I I I
B e , I = [ ∂ N I ∂ r 0 0 ∂ N I ∂ z 1 3 r e c 0 ∂ N I ∂ z ∂ N I ∂ r ] . B_{e,I}=\begin{bmatrix}
\dfrac{\partial N_I}{\partial r}&0\\[10pt]
0&\dfrac{\partial N_I}{\partial z}\\[10pt]
\dfrac{1}{3r_{ec}}&0\\[10pt]
\dfrac{\partial N_I}{\partial z}&\dfrac{\partial N_I}{\partial r}
\end{bmatrix}. B e , I = ∂ r ∂ N I 0 3 r ec 1 ∂ z ∂ N I 0 ∂ z ∂ N I 0 ∂ r ∂ N I . B e B_e B e [ r r , z z , θ θ , r z ] [rr,zz,\theta\theta,rz] [ rr , zz , θθ , rz ]
B ‾ k A = 1 A k Assemble e ∋ k [ A k e B e ] . \overline B_k^A=\frac{1}{A_k}\operatorname*{Assemble}_{e\ni k}\left[A_{ke}B_e\right]. B k A = A k 1 e ∋ k Assemble [ A k e B e ] . 反例: 四个角点为 ( 1 , 0 ) , ( 3 , 0 ) , ( 3 , 2 ) , ( 1 , 2 ) (1,0),(3,0),(3,2),(1,2) ( 1 , 0 ) , ( 3 , 0 ) , ( 3 , 2 ) , ( 1 , 2 ) ( 1.7 , 0.8 ) (1.7,0.8) ( 1.7 , 0.8 )
σ r r = σ θ θ = 1 k P a , σ z z = σ r z = 0. \sigma_{rr}=\sigma_{\theta\theta}=1\ \mathrm{kPa},\qquad
\sigma_{zz}=\sigma_{rz}=0. σ rr = σ θθ = 1 kPa , σ zz = σ rz = 0. 外边界施加与该应力对应的面力,内部节点没有外荷载,其合内力应为零。孔压为零时,有效应力 σ ′ \boldsymbol\sigma' σ ′
f u , k s k e l = V k ( B ‾ k A ) T σ ′ . \boldsymbol f_{u,k}^{\mathrm{skel}}=V_k(\overline B_k^A)^T\boldsymbol\sigma'. f u , k skel = V k ( B k A ) T σ ′ . 组装后,内部节点的径向内力为 3.4867281154 k N 3.4867281154\ \mathrm{kN} 3.4867281154 kN
4.2 方法二:中心矩阵的旋转体积平均
仍用同一套 B e B_e B e
B ‾ k V , c = 1 V k Assemble e ∋ k [ V k e B e ] . \overline B_k^{V,\mathrm c}=\frac{1}{V_k}\operatorname*{Assemble}_{e\ni k}\left[V_{ke}B_e\right]. B k V , c = V k 1 e ∋ k Assemble [ V k e B e ] . 上标 c \mathrm c c
Assemble k [ V k B ‾ k V , c ] = Assemble e [ V e B e ] . \operatorname*{Assemble}_k\left[V_k\overline B_k^{V,\mathrm c}\right]
=\operatorname*{Assemble}_e\left[V_eB_e\right]. k Assemble [ V k B k V , c ] = e Assemble [ V e B e ] . 对每个母单元,中心环向值满足
V e 1 3 r e c = 2 π A e 3 = ∫ e N I r d V . V_e\frac{1}{3r_{ec}}=\frac{2\pi A_e}{3}
=\int_e\frac{N_I}{r}\,\mathrm{d}V. V e 3 r ec 1 = 3 2 π A e = ∫ e r N I d V . 其余三行的 T3 型函数导数为常数,因此组装后的积分与原始 B 的体积积分相同。应力处处相同时,该方法与原始轴对称 T3 得到相同的节点内力。 在上述反例中,内部节点径向内力为 − 1.8 × 1 0 − 15 k N -1.8\times10^{-15}\ \mathrm{kN} − 1.8 × 1 0 − 15 kN
这里保持的是组装后的积分;单个四边形子域内的环向值仍采用母单元中心近似。
4.3 方法三:原始 B 的精确旋转体积平均(本文采用)
直接积分原始位置相关矩阵 B ( r , z ) B(r,z) B ( r , z )
B ‾ k V = 1 V k Assemble e ∋ k [ ∫ D k e B ( r , z ) d V ] . \boxed{\overline B_k^V=\frac{1}{V_k}\operatorname*{Assemble}_{e\ni k}
\left[\int_{D_{ke}}B(r,z)\,\mathrm{d}V\right].} B k V = V k 1 e ∋ k Assemble [ ∫ D k e B ( r , z ) d V ] . B 的第 3 行计算环向应变 ε θ θ = u r / r \varepsilon_{\theta\theta}=u_r/r ε θθ = u r / r 其径向位移列的原始系数为 N I / r N_I/r N I / r h ‾ k I V \overline h_{kI}^V h k I V
h ‾ k I V = 1 V k ∑ e ∋ k ∫ D k e N I r d V = 2 π V k ∑ e ∋ k ∫ D k e N I d A . \boxed{\overline h_{kI}^V
=\frac{1}{V_k}\sum_{e\ni k}\int_{D_{ke}}\frac{N_I}{r}\,\mathrm{d}V
=\frac{2\pi}{V_k}\sum_{e\ni k}\int_{D_{ke}}N_I\,\mathrm{d}A.} h k I V = V k 1 e ∋ k ∑ ∫ D k e r N I d V = V k 2 π e ∋ k ∑ ∫ D k e N I d A . 这里用 d V = 2 π r d A \mathrm{d}V=2\pi r\,\mathrm{d}A d V = 2 π r d A 1 / r 1/r 1/ r V k V_k V k I I I
对本文的“节点—边中点—单元中心—另一边中点”四边形,节点 k , j , l k,j,l k , j , l
∫ D k e [ N k , N j , N l ] d A = A e 108 [ 22 , 7 , 7 ] . \boxed{\int_{D_{ke}}[N_k,N_j,N_l]\,\mathrm{d}A=\frac{A_e}{108}[22,7,7].} ∫ D k e [ N k , N j , N l ] d A = 108 A e [ 22 , 7 , 7 ] . 平均矩阵第 3 行的径向位移列取 h ‾ k I V \overline h_{kI}^V h k I V
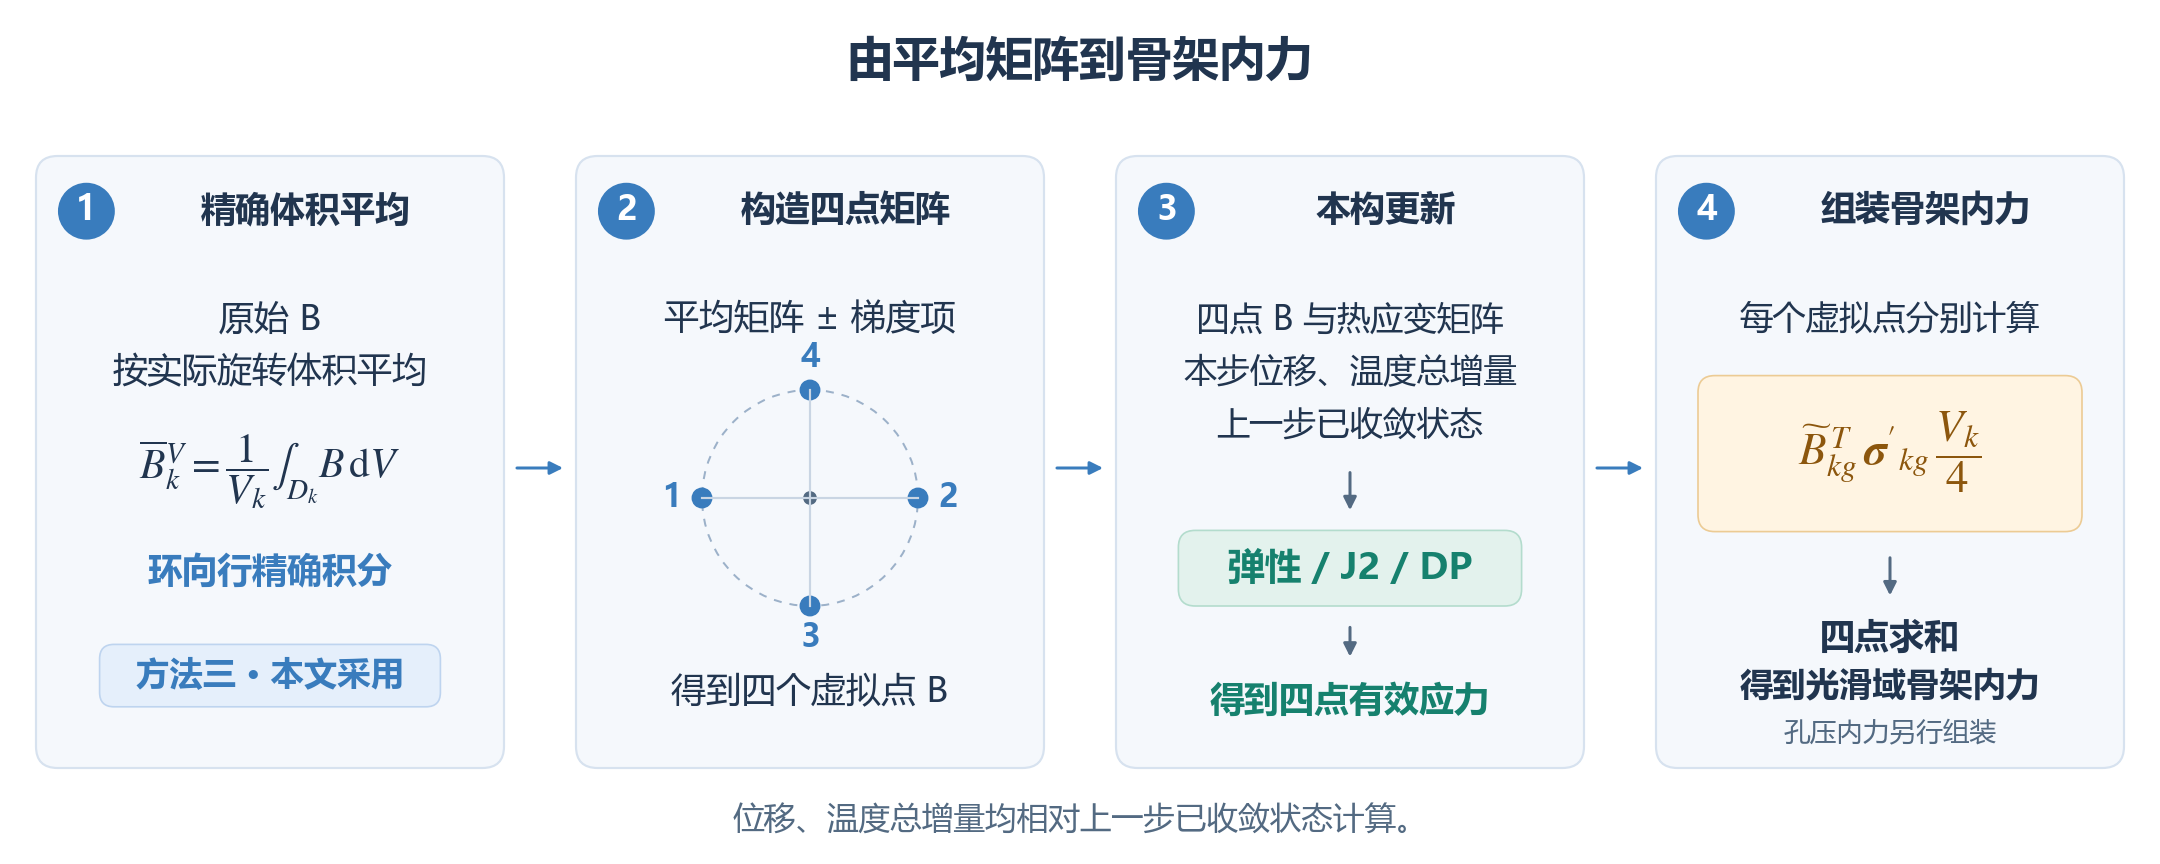
图 3。 第 1 步采用方法三,第 4 步使用每点 V k / 4 V_k/4 V k /4 均从上一步已收敛状态算起 。四个虚拟点的骨架内力分别计算后组装,孔压内力另行组装。
5. 光滑梯度的构造
第 4 节已给出平均矩阵 B ‾ k V \overline B_k^V B k V
5.1 梯度的记号与节点列排列
径向、轴向梯度矩阵分别记为 G B , r , k V G_{B,r,k}^V G B , r , k V G B , z , k V G_{B,z,k}^V G B , z , k V V V V k k k G E , r , k V , G E , z , k V G_{E,r,k}^V,G_{E,z,k}^V G E , r , k V , G E , z , k V
B ^ \widehat B B k k k 该单元不含的节点对应列补零 。
∂ D k \partial D_k ∂ D k n o u t = [ n o u t , r , n o u t , z ] T \boldsymbol n_{\mathrm{out}}=[n_{\mathrm{out},r},n_{\mathrm{out},z}]^T n out = [ n out , r , n out , z ] T
5.2 梯度计算所用的母单元中心矩阵
本文在每个母三角形内取 B ^ = B e \widehat B=B_e B = B e B e B_e B e 对属于该三角形的节点 I I I ( r e c , z e c ) (r_{ec},z_{ec}) ( r ec , z ec )
N I ( r e c , z e c ) = 1 3 , N I r ∣ ( r e c , z e c ) = 1 3 r e c . N_I(r_{ec},z_{ec})=\frac13,\qquad
\left.\frac{N_I}{r}\right|_{(r_{ec},z_{ec})}=\frac{1}{3r_{ec}}. N I ( r ec , z ec ) = 3 1 , r N I ( r ec , z ec ) = 3 r ec 1 . 因此,B ^ \widehat B B 1 / ( 3 r e c ) 1/(3r_{ec}) 1/ ( 3 r ec )
每个母三角形内部的 B ^ \widehat B B 不能仅因各母单元内的矩阵为常数,就把光滑梯度设为零。
5.3 体积加权梯度与径向修正
先用一般矩阵场 B B B 径向光滑梯度定义为 ∂ B / ∂ r \partial B/\partial r ∂ B / ∂ r
乘积法则:
2 π r ∂ B ∂ r = ∂ ( 2 π r B ) ∂ r − 2 π B . 2\pi r\frac{\partial B}{\partial r}
=\frac{\partial(2\pi rB)}{\partial r}-2\pi B. 2 π r ∂ r ∂ B = ∂ r ∂ ( 2 π r B ) − 2 π B . 将它代入体积平均,再对每个矩阵分量使用二维散度定理 ,得到
1 V k ∫ D k ∂ B ∂ r d V = 1 V k ∫ D k ∂ B ∂ r 2 π r d A = 1 V k ∫ D k [ ∂ ( 2 π r B ) ∂ r − 2 π B ] d A = 1 V k [ ∫ ∂ D k 2 π r B n o u t , r d s − ∫ D k 2 π B d A ] . \begin{aligned}
\frac{1}{V_k}\int_{D_k}\frac{\partial B}{\partial r}\,\mathrm{d}V
&=\frac{1}{V_k}\int_{D_k}\frac{\partial B}{\partial r}\,2\pi r\,\mathrm{d}A\\
&=\frac{1}{V_k}\int_{D_k}
\left[\frac{\partial(2\pi rB)}{\partial r}-2\pi B\right]\mathrm{d}A\\
&=\frac{1}{V_k}\left[
\int_{\partial D_k}2\pi rB\,n_{\mathrm{out},r}\,\mathrm{d}s
-\int_{D_k}2\pi B\,\mathrm{d}A\right].
\end{aligned} V k 1 ∫ D k ∂ r ∂ B d V = V k 1 ∫ D k ∂ r ∂ B 2 π r d A = V k 1 ∫ D k [ ∂ r ∂ ( 2 π r B ) − 2 π B ] d A = V k 1 [ ∫ ∂ D k 2 π r B n out , r d s − ∫ D k 2 π B d A ] . 这就是径向修正项的来源。轴向推导相同,但 r r r z z z B B B
注意: 若直接代入原始环向项,域内积分含有 ∫ N I / r d A \int N_I/r\,\mathrm{d}A ∫ N I / r d A N I N_I N I
离散计算时,将边界项和域内项中的 B B B 同时替换为第 5.2 节的母单元中心矩阵 B ^ \widehat B B 。其中的 1 / ( 3 r e c ) 1/(3r_{ec}) 1/ ( 3 r ec )
G B , r , k V = 1 V k [ ∫ ∂ D k 2 π r B ^ n o u t , r d s − ∫ D k 2 π B ^ d A ] , \boxed{G_{B,r,k}^{V}=\frac{1}{V_k}\left[\int_{\partial D_k}2\pi r\widehat B\,n_{\mathrm{out},r}\,\mathrm{d}s-\int_{D_k}2\pi\widehat B\,\mathrm{d}A\right],} G B , r , k V = V k 1 [ ∫ ∂ D k 2 π r B n out , r d s − ∫ D k 2 π B d A ] , G B , z , k V = 1 V k ∫ ∂ D k 2 π r B ^ n o u t , z d s . \boxed{G_{B,z,k}^{V}=\frac{1}{V_k}\int_{\partial D_k}2\pi r\widehat B\,n_{\mathrm{out},z}\,\mathrm{d}s.} G B , z , k V = V k 1 ∫ ∂ D k 2 π r B n out , z d s . 注意: 边界积分和域内积分必须使用第 5.2 节给定的同一套 B ^ \widehat B B Assemble e ∋ k [ 2 π A k e B e ] \operatorname*{Assemble}_{e\ni k}\left[2\pi A_{ke}B_e\right] Assemble e ∋ k [ 2 π A k e B e ] 2 π A k B ‾ k V 2\pi A_k\overline B_k^V 2 π A k B k V
均匀应变再现检查: 给节点施加位移场 u r = ε r 0 r u_r=\varepsilon_{r0}r u r = ε r 0 r u z = ε z 0 z + u z 0 u_z=\varepsilon_{z0}z+u_{z0} u z = ε z 0 z + u z 0 ε r 0 , ε z 0 , u z 0 \varepsilon_{r0},\varepsilon_{z0},u_{z0} ε r 0 , ε z 0 , u z 0
ε 0 = [ ε r 0 , ε z 0 , ε r 0 , 0 ] T . \boldsymbol\varepsilon_0=[\varepsilon_{r0},\varepsilon_{z0},\varepsilon_{r0},0]^T. ε 0 = [ ε r 0 , ε z 0 , ε r 0 , 0 ] T . 此时 B ^ U k = ε 0 \widehat B\boldsymbol U_k=\boldsymbol\varepsilon_0 B U k = ε 0 ε 0 \boldsymbol\varepsilon_0 ε 0
G B , r , k V , i n c o m p l e t e U k = 1 V k [ ∫ ∂ D k 2 π r B ^ n o u t , r d s ] U k = 1 V k ∫ ∂ D k 2 π r ( B ^ U k ) n o u t , r d s = 2 π V k [ ∫ ∂ D k r n o u t , r d s ] ε 0 = 2 π V k [ ∫ D k ∂ r ∂ r d A ] ε 0 = 2 π V k [ ∫ D k 1 d A ] ε 0 = 2 π A k V k ε 0 ≠ 0 . \begin{aligned}
G_{B,r,k}^{V,\mathrm{incomplete}}\boldsymbol U_k
&=\frac{1}{V_k}\left[\int_{\partial D_k}2\pi r\widehat B\,n_{\mathrm{out},r}\,\mathrm{d}s\right]\boldsymbol U_k\\
&=\frac{1}{V_k}\int_{\partial D_k}2\pi r(\widehat B\boldsymbol U_k)n_{\mathrm{out},r}\,\mathrm{d}s\\
&=\frac{2\pi}{V_k}\left[\int_{\partial D_k}r n_{\mathrm{out},r}\,\mathrm{d}s\right]\boldsymbol\varepsilon_0\\
&=\frac{2\pi}{V_k}\left[\int_{D_k}\frac{\partial r}{\partial r}\,\mathrm{d}A\right]\boldsymbol\varepsilon_0\\
&=\frac{2\pi}{V_k}\left[\int_{D_k}1\,\mathrm{d}A\right]\boldsymbol\varepsilon_0\\
&=\frac{2\pi A_k}{V_k}\boldsymbol\varepsilon_0\ne\boldsymbol 0.
\end{aligned} G B , r , k V , incomplete U k = V k 1 [ ∫ ∂ D k 2 π r B n out , r d s ] U k = V k 1 ∫ ∂ D k 2 π r ( B U k ) n out , r d s = V k 2 π [ ∫ ∂ D k r n out , r d s ] ε 0 = V k 2 π [ ∫ D k ∂ r ∂ r d A ] ε 0 = V k 2 π [ ∫ D k 1 d A ] ε 0 = V k 2 π A k ε 0 = 0 . 这里先代入 B ^ U k = ε 0 \widehat B\boldsymbol U_k=\boldsymbol\varepsilon_0 B U k = ε 0 ∂ r / ∂ r = 1 \partial r/\partial r=1 ∂ r / ∂ r = 1 i n c o m p l e t e \mathrm{incomplete} incomplete
使用完整公式后,两个应变梯度均为零;第 4.3 节的平均矩阵也给出 ε 0 \boldsymbol\varepsilon_0 ε 0
压力、温度所用的 E 矩阵及其体积加权梯度见第 7 节。
6. 四个虚拟点、V/4 与真实体积积分
6.1 四个虚拟点及其体积权重
按已确定的体积加权方案,使用第 4.3 节的平均矩阵和第 5.3 节的近似梯度,四个虚拟点的 B 矩阵写为:
B ~ k 1 = B ‾ k V − ℓ k G B , r , k V , B ~ k 2 = B ‾ k V + ℓ k G B , r , k V , B ~ k 3 = B ‾ k V − ℓ k G B , z , k V , B ~ k 4 = B ‾ k V + ℓ k G B , z , k V . \begin{aligned}
\widetilde B_{k1}&=\overline B_k^V-\ell_kG_{B,r,k}^V,\qquad \widetilde B_{k2}=\overline B_k^V+\ell_kG_{B,r,k}^V,\\
\widetilde B_{k3}&=\overline B_k^V-\ell_kG_{B,z,k}^V,\qquad \widetilde B_{k4}=\overline B_k^V+\ell_kG_{B,z,k}^V.
\end{aligned} B k 1 B k 3 = B k V − ℓ k G B , r , k V , B k 2 = B k V + ℓ k G B , r , k V , = B k V − ℓ k G B , z , k V , B k 4 = B k V + ℓ k G B , z , k V . W k g = V k / 4 , 1 4 ∑ g = 1 4 B ~ k g = B ‾ k V . W_{kg}=V_k/4,\qquad \frac14\sum_{g=1}^4\widetilde B_{kg}=\overline B_k^V. W k g = V k /4 , 4 1 g = 1 ∑ 4 B k g = B k V . W k g W_{kg} W k g g g g r k r_k r k k k k r g r_g r g k k k
用了 V k / 4 V_k/4 V k /4 2 π r g 2\pi r_g 2 π r g 因为计算体积时已经乘过半径,再乘就是重复计算。本文的权重也不能用 2 π r g A k / 4 2\pi r_gA_k/4 2 π r g A k /4 2 π r k A k 2\pi r_kA_k 2 π r k A k V k V_k V k
6.2 “四点乘体积”并不自动等于真实域上的精确积分
如果希望四个点精确计算随位置变化的 B 所产生的积分,仅让四个权重之和等于 V k V_k V k A k A_k A k ℓ k \ell_k ℓ k δ r g \delta r_g δ r g g g g δ r \delta r δr
1 4 ∑ g δ r g 2 = ℓ k 2 2 , \frac14\sum_g\delta r_g^2=\frac{\ell_k^2}{2}, 4 1 g ∑ δ r g 2 = 2 ℓ k 2 , 真实圆盘区域在积分下标中记为 d i s k \mathrm{disk} disk
1 A k ∫ d i s k δ r 2 d A = ℓ k 2 4 . \frac{1}{A_k}\int_{\mathrm{disk}}\delta r^2\,\mathrm{d}A=\frac{\ell_k^2}{4}. A k 1 ∫ disk δ r 2 d A = 4 ℓ k 2 . 四点规则给出的二阶矩是上述圆盘精确值的两倍,因此它不精确积分该圆盘的二阶矩。ℓ k = A k / π \ell_k=\sqrt{A_k/\pi} ℓ k = A k / π
本文保留 ℓ k = A k / π \ell_k=\sqrt{A_k/\pi} ℓ k = A k / π V k / 4 V_k/4 V k /4
6.3 靠轴线的“负半径虚拟点”如何理解
本文采用位于 r ≥ 0 r\geq0 r ≥ 0 A e > 0 A_e>0 A e > 0 r e c > 0 r_{ec}>0 r ec > 0 V k > 0 V_k>0 V k > 0 r k − ℓ k < 0 r_k-\ell_k<0 r k − ℓ k < 0 N / r N/r N / r V k / 4 V_k/4 V k /4
注意: 虚拟点矩阵按第 6.1 节直接组合。不要在负半径处重新求型函数,也不能将示意半径改成 ∣ r g ∣ \lvert r_g\rvert ∣ r g ∣
7. 温度应变,以及压力、温度梯度如何处理
7.1 保留 SNS 的四点 E 矩阵
本文用 SNS 虚拟点矩阵计算渗流和热传导。为区分不同的 E,本文记原始 T3 型函数梯度为 E e = ∇ N e E_e=\nabla N_e E e = ∇ N e E ‾ k \overline E_k E k E ~ k g \widetilde E_{kg} E k g k , g k,g k , g
热传导使用四点 E ~ k g \widetilde E_{kg} E k g u , p u,p u , p E ~ k g \widetilde E_{kg} E k g Cui 等关于稳态与瞬态导热的研究 。
7.2 体积平均的温度与其梯度
采用前面的体积方案,统一定义
N ‾ k V = 1 V k Assemble e ∋ k [ ∫ D k e N e d V ] , E ‾ k V = 1 V k Assemble e ∋ k [ ∫ D k e ∇ N e d V ] . \begin{aligned}
\overline N_k^V&=\frac{1}{V_k}\operatorname*{Assemble}_{e\ni k}\left[\int_{D_{ke}}N_e\,\mathrm{d}V\right],\\
\overline E_k^V&=\frac{1}{V_k}\operatorname*{Assemble}_{e\ni k}\left[\int_{D_{ke}}\nabla N_e\,\mathrm{d}V\right].
\end{aligned} N k V E k V = V k 1 e ∋ k Assemble [ ∫ D k e N e d V ] , = V k 1 e ∋ k Assemble [ ∫ D k e ∇ N e d V ] . T3 的 ∇ N e \nabla N_e ∇ N e 注意: E ‾ k V \overline E_k^V E k V N ‾ k V \overline N_k^V N k V
这里 ∇ = ( ∂ r , ∂ z ) T \nabla=(\partial_r,\partial_z)^T ∇ = ( ∂ r , ∂ z ) T ∂ r , ∂ z \partial_r,\partial_z ∂ r , ∂ z r , z r,z r , z E ‾ r , k V \overline E_{r,k}^V E r , k V E ‾ z , k V \overline E_{z,k}^V E z , k V E ‾ k V \overline E_k^V E k V
N ~ k 1 = N ‾ k V − ℓ k E ‾ r , k V , N ~ k 2 = N ‾ k V + ℓ k E ‾ r , k V , N ~ k 3 = N ‾ k V − ℓ k E ‾ z , k V , N ~ k 4 = N ‾ k V + ℓ k E ‾ z , k V . \begin{aligned}
\widetilde N_{k1}&=\overline N_k^V-\ell_k\overline E_{r,k}^V,\qquad \widetilde N_{k2}=\overline N_k^V+\ell_k\overline E_{r,k}^V,\\
\widetilde N_{k3}&=\overline N_k^V-\ell_k\overline E_{z,k}^V,\qquad \widetilde N_{k4}=\overline N_k^V+\ell_k\overline E_{z,k}^V.
\end{aligned} N k 1 N k 3 = N k V − ℓ k E r , k V , N k 2 = N k V + ℓ k E r , k V , = N k V − ℓ k E z , k V , N k 4 = N k V + ℓ k E z , k V . Δ ε k g t h = α s m N ~ k g Δ T k , m = [ 1 , 1 , 1 , 0 ] T . \Delta\boldsymbol\varepsilon_{kg}^{\mathrm{th}}=\alpha_s\boldsymbol m\widetilde N_{kg}\Delta\boldsymbol T_k,\qquad \boldsymbol m=[1,1,1,0]^T. Δ ε k g th = α s m N k g Δ T k , m = [ 1 , 1 , 1 , 0 ] T . α s \alpha_s α s m = [ 1 , 1 , 1 , 0 ] T \boldsymbol m=[1,1,1,0]^T m = [ 1 , 1 , 1 , 0 ] T Δ ε k g t h \Delta\boldsymbol\varepsilon_{kg}^{\mathrm{th}} Δ ε k g th g g g t h \mathrm{th} th N ~ k g \widetilde N_{kg} N k g
均匀温升时必须有 N ‾ k V 1 = 1 \overline N_k^V\boldsymbol 1=1 N k V 1 = 1 E ‾ k V 1 = 0 \overline E_k^V\boldsymbol 1=\boldsymbol 0 E k V 1 = 0 1 \boldsymbol 1 1 p = 0 p=0 p = 0 u r = α s Δ T r , u z = α s Δ T z u_r=\alpha_s\Delta T r,\ u_z=\alpha_s\Delta T z u r = α s Δ T r , u z = α s Δ T z Δ T \Delta T Δ T 注意: 不排水升温可能产生孔压,不能直接套用这一自由膨胀检查。
7.3 压力、温度的梯度没有 N/r 行
压力和温度的梯度仍然只有径向和轴向两个分量。轴对称给扩散方程带来的半径因子,已经包含在体积积分中。以热传导项为例:D D D k T k_T k T v T v_T v T T T T Δ T \Delta T Δ T
∫ D ( ∇ v T ) T k T ∇ T 2 π r d A . \int_D(\nabla v_T)^Tk_T\nabla T\,2\pi r\,\mathrm{d}A. ∫ D ( ∇ v T ) T k T ∇ T 2 π r d A . 上式已经考虑圆柱坐标的影响,不能再给热传导或 Darcy 的梯度矩阵添加一个类似机械环向应变的 N / r N/r N / r 1 / r 1/r 1/ r
E 的体积加权梯度同样需要径向修正。 记 G E , r , k V , G E , z , k V G_{E,r,k}^{V},G_{E,z,k}^{V} G E , r , k V , G E , z , k V
G E , r , k V = 1 V k [ ∫ ∂ D k 2 π r E ^ n o u t , r d s − ∫ D k 2 π E ^ d A ] , G E , z , k V = 1 V k ∫ ∂ D k 2 π r E ^ n o u t , z d s . \begin{aligned}
G_{E,r,k}^{V}&=\frac{1}{V_k}\left[\int_{\partial D_k}2\pi r\widehat E\,n_{\mathrm{out},r}\,\mathrm{d}s-\int_{D_k}2\pi\widehat E\,\mathrm{d}A\right],\\
G_{E,z,k}^{V}&=\frac{1}{V_k}\int_{\partial D_k}2\pi r\widehat E\,n_{\mathrm{out},z}\,\mathrm{d}s.
\end{aligned} G E , r , k V G E , z , k V = V k 1 [ ∫ ∂ D k 2 π r E n out , r d s − ∫ D k 2 π E d A ] , = V k 1 ∫ ∂ D k 2 π r E n out , z d s . 这里 E ^ \widehat E E E e E_e E e k k k 缺少的列补零 。它不含 N / r N/r N / r 没有 N / r N/r N / r 若积分时的 E ^ \widehat E E
例如前两个虚拟点使用
E ~ k 1 = E ‾ k V − ℓ k G E , r , k V , E ~ k 2 = E ‾ k V + ℓ k G E , r , k V . \widetilde E_{k1}=\overline E_k^V-\ell_kG_{E,r,k}^{V},\qquad \widetilde E_{k2}=\overline E_k^V+\ell_kG_{E,r,k}^{V}. E k 1 = E k V − ℓ k G E , r , k V , E k 2 = E k V + ℓ k G E , r , k V . 第 3、4 点分别减去、加上轴向项 ℓ k G E , z , k V \ell_kG_{E,z,k}^{V} ℓ k G E , z , k V E ‾ k V \overline E_k^V E k V E ‾ k V \overline E_k^V E k V
8. 内力、残差与刚度应该怎样一起修改
下面逐块说明单一均匀、各向同性且 b = 1 b=1 b = 1 1 , 2 , 3 1,2,3 1 , 2 , 3 m = [ 1 , 1 , 1 , 0 ] T \boldsymbol m=[1,1,1,0]^T m = [ 1 , 1 , 1 , 0 ] T
所有光滑域使用同一组材料参数,但各虚拟点的应力、塑性变量和算法切线 C k g e p C_{kg}^{\mathrm{ep}} C k g ep C k g e p C_{kg}^{\mathrm{ep}} C k g ep 4 × 4 4\times4 4 × 4 e p \mathrm{ep} ep k g kg k g
8.1 骨架内力、K11 与 K13
Δ ε k g m e c h = B ~ k g Δ U k − α s m N ~ k g Δ T k , \Delta\boldsymbol\varepsilon_{kg}^{\mathrm{mech}}=\widetilde B_{kg}\Delta\boldsymbol U_k-\alpha_s\boldsymbol m\widetilde N_{kg}\Delta\boldsymbol T_k, Δ ε k g mech = B k g Δ U k − α s m N k g Δ T k , f u , k s k e l = ∑ g W k g B ~ k g T σ k g ′ , \boldsymbol f_{u,k}^{\mathrm{skel}}=\sum_gW_{kg}\widetilde B_{kg}^T\boldsymbol\sigma'_{kg}, f u , k skel = g ∑ W k g B k g T σ k g ′ , K 11 k = ∑ g W k g B ~ k g T C k g e p B ~ k g , K 13 k = ∑ g W k g B ~ k g T C k g e p α s m N ~ k g . K_{11}^k=\sum_gW_{kg}\widetilde B_{kg}^TC_{kg}^{\mathrm{ep}}\widetilde B_{kg},\qquad K_{13}^k=\sum_gW_{kg}\widetilde B_{kg}^TC_{kg}^{\mathrm{ep}}\alpha_s\boldsymbol m\widetilde N_{kg}. K 11 k = g ∑ W k g B k g T C k g ep B k g , K 13 k = g ∑ W k g B k g T C k g ep α s m N k g . Δ ε k g m e c h \Delta\boldsymbol\varepsilon_{kg}^{\mathrm{mech}} Δ ε k g mech m e c h \mathrm{mech} mech f u , k s k e l \boldsymbol f_{u,k}^{\mathrm{skel}} f u , k skel k k k u u u K 11 k K_{11}^k K 11 k K 13 k K_{13}^k K 13 k − K 13 -K_{13} − K 13 内力与切线必须使用同一组 B ~ k g , N ~ k g , W k g \widetilde B_{kg},\widetilde N_{kg},W_{kg} B k g , N k g , W k g 。
J2、DP 等本构均使用这一组装形式。每轮 Newton 迭代都从上一个已收敛时间步的状态出发,由 UMAT 计算本轮试算的应力和算法切线。只有当前时间步收敛后,才保存四个虚拟点的本构状态,供下一步使用。MEX 使用预先算好的几何矩阵、组装所需的材料参数和最新算法切线,不负责本构更新。
8.2 K12 与 K21:使用平均矩阵
定义型函数的体积积分行向量 I N , k V I_{N,k}^V I N , k V I I I
I N , k V = Assemble e ∋ k [ ∫ D k e N e 2 π r d A ] . I_{N,k}^{V}=\operatorname*{Assemble}_{e\ni k}\left[\int_{D_{ke}}N_e\,2\pi r\,\mathrm{d}A\right]. I N , k V = e ∋ k Assemble [ ∫ D k e N e 2 π r d A ] . 则
K 12 k = ( B ‾ k V ) T m I N , k V , K 21 k = ( K 12 k ) T . \boxed{K_{12}^k=(\overline B_k^V)^T\boldsymbol m I_{N,k}^{V},\qquad K_{21}^k=(K_{12}^k)^T.} K 12 k = ( B k V ) T m I N , k V , K 21 k = ( K 12 k ) T . 此处使用第 4.3 节的平均矩阵 B ‾ k V \overline B_k^V B k V B ‾ k V \overline B_k^V B k V B ~ k g \widetilde B_{kg} B k g K 21 = K 12 T K_{21}=K_{12}^T K 21 = K 12 T
由第 7.2 节的 N ‾ k V = I N , k V / V k \overline N_k^V=I_{N,k}^{V}/V_k N k V = I N , k V / V k K 12 k K_{12}^k K 12 k V k ( B ‾ k V ) T m N ‾ k V V_k(\overline B_k^V)^T\boldsymbol m\overline N_k^V V k ( B k V ) T m N k V
注意: 将面积平均 N ‾ k A \overline N_k^A N k A V k V_k V k
机械方程中的孔压项保持 − K 12 P -K_{12}\boldsymbol P − K 12 P K 21 Δ U K_{21}\Delta\boldsymbol U K 21 Δ U − p m -p\boldsymbol m − p m 规定孔压仍不会自动施加机械壁面压力 。
8.3 储水、热容量、温度引起的孔压变化与扩散
令
M k V = Assemble e ∋ k [ ∫ D k e N e T N e d V ] , M_k^V=\operatorname*{Assemble}_{e\ni k}\left[\int_{D_{ke}}N_e^TN_e\,\mathrm{d}V\right], M k V = e ∋ k Assemble [ ∫ D k e N e T N e d V ] , 这里 M k V M_k^V M k V 把原始 T3 型函数的乘积按体积积分后得到的矩阵 (但注意积分区域不是一整个三角形)。以下材料系数在整个域内相同,均不带 k k k s , f s,f s , f
S = n K f , S=\frac{n}{K_f}, S = K f n , β T = 3 [ ( 1 − n ) α s + n α f ] , C T = ( 1 − n ) ρ s c s + n ρ f c f . \beta_T=3[(1-n)\alpha_s+n\alpha_f],\qquad C_T=(1-n)\rho_sc_s+n\rho_fc_f. β T = 3 [( 1 − n ) α s + n α f ] , C T = ( 1 − n ) ρ s c s + n ρ f c f . 则
K 22 S k = S M k V , K 23 k = β T M k V , K 33 X k = C T M k V , K_{22S}^k=SM_k^V,\qquad K_{23}^k=\beta_TM_k^V,\qquad K_{33X}^k=C_TM_k^V, K 22 S k = S M k V , K 23 k = β T M k V , K 33 X k = C T M k V , K 22 P k = k f γ f ∑ g W k g E ~ k g T E ~ k g , K 33 G k = k T ∑ g W k g E ~ k g T E ~ k g . K_{22P}^k=\frac{k_f}{\gamma_f}\sum_gW_{kg}\widetilde E_{kg}^T\widetilde E_{kg},\qquad K_{33G}^k=k_T\sum_gW_{kg}\widetilde E_{kg}^T\widetilde E_{kg}. K 22 P k = γ f k f g ∑ W k g E k g T E k g , K 33 G k = k T g ∑ W k g E k g T E k g . K 22 S K_{22S} K 22 S K 22 P K_{22P} K 22 P K 23 K_{23} K 23 K 33 X K_{33X} K 33 X K 33 G K_{33G} K 33 G S , P , X , G S,P,X,G S , P , X , G m T m = 3 \boldsymbol m^T\boldsymbol m=3 m T m = 3
8.3.1 含重力的 Darcy 通量与流体弱式
在本文 b = 1 b=1 b = 1
∂ ε v ∂ t + S ∂ p ∂ t − β T ∂ T ∂ t + ∇ ⋅ q f = 0 , q f = − k f γ f ( ∇ p − ρ f g ) . \frac{\partial\varepsilon_v}{\partial t}
+S\frac{\partial p}{\partial t}
-\beta_T\frac{\partial T}{\partial t}
+\nabla\cdot\boldsymbol q_f=0,
\qquad
\boldsymbol q_f=-\frac{k_f}{\gamma_f}(\nabla p-\rho_f\boldsymbol g). ∂ t ∂ ε v + S ∂ t ∂ p − β T ∂ t ∂ T + ∇ ⋅ q f = 0 , q f = − γ f k f ( ∇ p − ρ f g ) . 上述时间导数均在固定参考位置取值。γ f \gamma_f γ f g = 0 \boldsymbol g=\boldsymbol0 g = 0 不能同时把分母中的参考 γ f \gamma_f γ f 。这里的 k f k_f k f
为简写,定义在整个域内相同的标量水力迁移率
H f : = k f γ f , H_f:=\frac{k_f}{\gamma_f}, H f := γ f k f , 这里 H f H_f H f m 2 / ( P a s ) \mathrm{m^2/(Pa\,s)} m 2 / ( Pa s ) k f k_f k f H f I 2 H_f I_2 H f I 2
q f , k g = − H f E ~ k g P k + ρ f H f g , W k g = V k / 4. \boxed{
\boldsymbol q_{f,kg}
=-H_f\widetilde E_{kg}\boldsymbol P_k
+\rho_fH_f\boldsymbol g,
\qquad W_{kg}=V_k/4.
} q f , k g = − H f E k g P k + ρ f H f g , W k g = V k /4. 这里压力梯度、重力驱动力和通量均用径向、轴向两个分量表示;没有环向梯度行。
重力贡献为什么带负号
设 v p v_p v p q f ⋅ n o u t = − q ‾ i n \boldsymbol q_f\cdot\boldsymbol n_{\mathrm{out}}=-\overline q_{\mathrm{in}} q f ⋅ n out = − q in
0 = ∫ D v p ( ∂ t ε v + S ∂ t p − β T ∂ t T ) d V − ∫ D ( ∇ v p ) T q f d V − ∫ Γ q v p q ‾ i n d S = ∫ D v p ( ∂ t ε v + S ∂ t p − β T ∂ t T ) d V + ∫ D ( ∇ v p ) T H f ∇ p d V − ∫ D ( ∇ v p ) T H f ρ f g d V − ∫ Γ q v p q ‾ i n d S . \begin{aligned}
0={}&\int_D v_p
\left(\partial_t\varepsilon_v+S\partial_tp-\beta_T\partial_tT\right)\,\mathrm dV
-\int_D(\nabla v_p)^T\boldsymbol q_f\,\mathrm dV
-\int_{\Gamma_q}v_p\overline q_{\mathrm{in}}\,\mathrm dS\\
={}&\int_D v_p
\left(\partial_t\varepsilon_v+S\partial_tp-\beta_T\partial_tT\right)\,\mathrm dV
+\int_D(\nabla v_p)^TH_f\nabla p\,\mathrm dV\\
&-\int_D(\nabla v_p)^TH_f\rho_f\boldsymbol g\,\mathrm dV
-\int_{\Gamma_q}v_p\overline q_{\mathrm{in}}\,\mathrm dS.
\end{aligned} 0 = = ∫ D v p ( ∂ t ε v + S ∂ t p − β T ∂ t T ) d V − ∫ D ( ∇ v p ) T q f d V − ∫ Γ q v p q in d S ∫ D v p ( ∂ t ε v + S ∂ t p − β T ∂ t T ) d V + ∫ D ( ∇ v p ) T H f ∇ p d V − ∫ D ( ∇ v p ) T H f ρ f g d V − ∫ Γ q v p q in d S . 这一弱式同时确定了以下四项的正负号:压力扩散为正、重力驱动力为负、温度引起的流体含量变化为负、规定入流在残差中为负。
注意: 即使 g \boldsymbol g g ∇ ⋅ ( H f ρ f g ) = 0 \nabla\cdot(H_f\rho_f\boldsymbol g)=0 ∇ ⋅ ( H f ρ f g ) = 0
采用与扩散矩阵相同的四点算子,定义
K 22 P k = ∑ g W k g E ~ k g T H f E ~ k g , G p , k = ∑ g W k g E ~ k g T H f ρ f g , G p = Assemble k [ G p , k ] . \begin{aligned}
K_{22P}^k&=\sum_gW_{kg}\widetilde E_{kg}^TH_f\widetilde E_{kg},\\
\boldsymbol G_{p,k}&=\sum_gW_{kg}\widetilde E_{kg}^TH_f\rho_f\boldsymbol g,
\qquad
\boldsymbol G_p=\operatorname*{Assemble}_k[\boldsymbol G_{p,k}].
\end{aligned} K 22 P k G p , k = g ∑ W k g E k g T H f E k g , = g ∑ W k g E k g T H f ρ f g , G p = k Assemble [ G p , k ] . 从直接通量形式也可核对该符号:
− ∑ g W k g E ~ k g T q f , k g = K 22 P k P k − G p , k . -\sum_gW_{kg}\widetilde E_{kg}^T\boldsymbol q_{f,kg}
=K_{22P}^k\boldsymbol P_k-\boldsymbol G_{p,k}. − g ∑ W k g E k g T q f , k g = K 22 P k P k − G p , k . 8.4 关闭热对流时:残差、总量与增量
令 S P P P S_{\mathrm{PPP}} S PPP R \boldsymbol R R R \boldsymbol R R R u , R p , R T \boldsymbol R_u,\boldsymbol R_p,\boldsymbol R_T R u , R p , R T f u s k e l \boldsymbol f_u^{\mathrm{skel}} f u skel F u e x t = F u Γ + F u b o d y \boldsymbol F_u^{\mathrm{ext}}=\boldsymbol F_u^\Gamma+\boldsymbol F_u^{\mathrm{body}} F u ext = F u Γ + F u body e x t \mathrm{ext} ext Keyword.HeatAdvection = false 时的残差,作为第 8.5 节加入对流的对照:
R u = f u s k e l − K 12 P − F u e x t , R p = K 21 Δ U + ( K 22 S + S P P P ) Δ P − K 23 Δ T + Δ t ( K 22 P P − G p ) − Q p s t e p , R T = K 33 X Δ T + Δ t K 33 G T − Q T s t e p . \begin{aligned}
\boldsymbol R_u&=\boldsymbol f_u^{\mathrm{skel}}-K_{12}\boldsymbol P-\boldsymbol F_u^{\mathrm{ext}},\\
\boldsymbol R_p&=K_{21}\Delta\boldsymbol U+(K_{22S}+S_{\mathrm{PPP}})\Delta\boldsymbol P-K_{23}\Delta\boldsymbol T+\Delta t(K_{22P}\boldsymbol P-\boldsymbol G_p)-\boldsymbol Q_p^{\mathrm{step}},\\
\boldsymbol R_T&=K_{33X}\Delta\boldsymbol T+\Delta tK_{33G}\boldsymbol T-\boldsymbol Q_T^{\mathrm{step}}.
\end{aligned} R u R p R T = f u skel − K 12 P − F u ext , = K 21 Δ U + ( K 22 S + S PPP ) Δ P − K 23 Δ T + Δ t ( K 22 P P − G p ) − Q p step , = K 33 X Δ T + Δ t K 33 G T − Q T step . Q p s t e p , Q T s t e p \boldsymbol Q_p^{\mathrm{step}},\boldsymbol Q_T^{\mathrm{step}} Q p step , Q T step dt*Load.Fp、dt*Load.FT。速率随时间变化时,backward Euler 使用步末速率乘 Δ t \Delta t Δ t [ U ; P ; T ] [\boldsymbol U;\boldsymbol P;\boldsymbol T] [ U ; P ; T ] K K K
K = [ K 11 − K 12 − K 13 K 21 K 22 S + S P P P + Δ t K 22 P − K 23 0 0 K 33 X + Δ t K 33 G ] . K=\begin{bmatrix}
K_{11}&-K_{12}&-K_{13}\\
K_{21}&K_{22S}+S_{\mathrm{PPP}}+\Delta tK_{22P}&-K_{23}\\
0&0&K_{33X}+\Delta tK_{33G}
\end{bmatrix}. K = K 11 K 21 0 − K 12 K 22 S + S PPP + Δ t K 22 P 0 − K 13 − K 23 K 33 X + Δ t K 33 G . 重力项 − Δ t G p -\Delta t\boldsymbol G_p − Δ t G p Q p s t e p \boldsymbol Q_p^{\mathrm{step}} Q p step G p \boldsymbol G_p G p
机械方程的孔压项、Darcy 项使用当前孔压总量 P \boldsymbol P P Δ P \Delta\boldsymbol P Δ P Δ t \Delta t Δ t K 31 , K 32 K_{31},K_{32} K 31 , K 32
8.5 开启热对流后:温度残差和切线怎样变化
8.5.1 温度方程与假设
加入 Darcy 流体携带的热量后,轴对称温度方程为
C T ∂ T ∂ t + ρ f c f q f ⋅ ∇ T − ∇ ⋅ ( k T ∇ T ) = Q T . C_T\frac{\partial T}{\partial t}+\rho_f c_f\boldsymbol q_f\cdot\nabla T-\nabla\cdot(k_T\nabla T)=Q_T. C T ∂ t ∂ T + ρ f c f q f ⋅ ∇ T − ∇ ⋅ ( k T ∇ T ) = Q T . C T , k T C_T,k_T C T , k T c f c_f c f ρ f c f \rho_f c_f ρ f c f Q T Q_T Q T Q T = 0 Q_T=0 Q T = 0
q f = [ q f ( r ) , q f ( z ) ] T \boldsymbol q_f=[q_f^{(r)},q_f^{(z)}]^T q f = [ q f ( r ) , q f ( z ) ] T
q f = − k f γ f ( ∇ p − ρ f g ) . \boldsymbol q_f=-\frac{k_f}{\gamma_f}(\nabla p-\rho_f\boldsymbol g). q f = − γ f k f ( ∇ p − ρ f g ) . 由于使用的是 Darcy 通量,对流项前面不再额外乘孔隙率。轴对称下,对流项仍为
q f ⋅ ∇ T = q f ( r ) ∂ T ∂ r + q f ( z ) ∂ T ∂ z . \boldsymbol q_f\cdot\nabla T=q_f^{(r)}\frac{\partial T}{\partial r}+q_f^{(z)}\frac{\partial T}{\partial z}. q f ⋅ ∇ T = q f ( r ) ∂ r ∂ T + q f ( z ) ∂ z ∂ T . 没有额外的 q f ( r ) T / r q_f^{(r)}T/r q f ( r ) T / r 积分中的 2 π r 2\pi r 2 π r
8.5.2 从弱式到四个虚拟积分点
沿用第 7.3 节的温度试函数 v T v_T v T
∫ D v T ρ f c f q f ⋅ ∇ T 2 π r d r d z . \int_D v_T\rho_f c_f\boldsymbol q_f\cdot\nabla T\,2\pi r\,\mathrm{d}r\mathrm{d}z. ∫ D v T ρ f c f q f ⋅ ∇ T 2 π r d r d z . 对流项不作分部积分。设光滑域 k k k n n o d e , k n_{\mathrm{node},k} n node , k v T v_T v T N ~ k g \widetilde N_{kg} N k g g g g
( ∇ T ) k g = E ~ k g T k , q f , k g = − k f γ f ( E ~ k g P k − ρ f g ) , W k g = V k 4 . \begin{aligned}
(\nabla T)_{kg}&=\widetilde E_{kg}\boldsymbol T_k,\\
\boldsymbol q_{f,kg}&=-\frac{k_f}{\gamma_f}(\widetilde E_{kg}\boldsymbol P_k-\rho_f\boldsymbol g),
\qquad W_{kg}=\frac{V_k}{4}.
\end{aligned} ( ∇ T ) k g q f , k g = E k g T k , = − γ f k f ( E k g P k − ρ f g ) , W k g = 4 V k . N ~ k g \widetilde N_{kg} N k g E ~ k g \widetilde E_{kg} E k g 1 × n n o d e , k 1\times n_{\mathrm{node},k} 1 × n node , k 2 × n n o d e , k 2\times n_{\mathrm{node},k} 2 × n node , k P k , T k \boldsymbol P_k,\boldsymbol T_k P k , T k E ~ k g \widetilde E_{kg} E k g
分别取各节点对应的光滑型函数作为试函数 v T v_T v T
f T , k a d v ( P k , T k ) = ρ f c f ∑ g = 1 4 W k g N ~ k g T [ q f , k g T E ~ k g T k ] . \boxed{
\boldsymbol f_{T,k}^{\mathrm{adv}}(\boldsymbol P_k,\boldsymbol T_k)
=\rho_f c_f\sum_{g=1}^{4}W_{kg}\widetilde N_{kg}^{T}
\left[\boldsymbol q_{f,kg}^{T}\widetilde E_{kg}\boldsymbol T_k\right].
} f T , k adv ( P k , T k ) = ρ f c f g = 1 ∑ 4 W k g N k g T [ q f , k g T E k g T k ] . 上标 a d v \mathrm{adv} adv n n o d e , k n_{\mathrm{node},k} n node , k 每点权重为 V k / 4 V_k/4 V k /4 2 π r 2\pi r 2 π r ;V k V_k V k
8.5.3 分别对温度和孔压求导
用 δ T k , δ P k \delta\boldsymbol T_k,\delta\boldsymbol P_k δ T k , δ P k Δ T k , Δ P k \Delta\boldsymbol T_k,\Delta\boldsymbol P_k Δ T k , Δ P k
δ q f , k g = − k f γ f E ~ k g δ P k , δ ( ∇ T ) k g = E ~ k g δ T k . \begin{aligned}
\delta\boldsymbol q_{f,kg}&=-\frac{k_f}{\gamma_f}\widetilde E_{kg}\delta\boldsymbol P_k,\\
\delta(\nabla T)_{kg}&=\widetilde E_{kg}\delta\boldsymbol T_k.
\end{aligned} δ q f , k g δ ( ∇ T ) k g = − γ f k f E k g δ P k , = E k g δ T k . 对速度与温度梯度的乘积求导,两部分都要保留:
δ f T , k a d v = ρ f c f ∑ g = 1 4 W k g N ~ k g T [ q f , k g T E ~ k g δ T k − ( E ~ k g T k ) T k f γ f E ~ k g δ P k ] . \begin{aligned}
\delta\boldsymbol f_{T,k}^{\mathrm{adv}}
=\rho_f c_f\sum_{g=1}^{4}W_{kg}\widetilde N_{kg}^{T}
\Bigg[&\boldsymbol q_{f,kg}^{T}\widetilde E_{kg}\delta\boldsymbol T_k\\
&-(\widetilde E_{kg}\boldsymbol T_k)^T
\frac{k_f}{\gamma_f}\widetilde E_{kg}\delta\boldsymbol P_k\Bigg].
\end{aligned} δ f T , k adv = ρ f c f g = 1 ∑ 4 W k g N k g T [ q f , k g T E k g δ T k − ( E k g T k ) T γ f k f E k g δ P k ] . 因此,新增的两个局部矩阵为
K 33 A d v k = ∂ f T , k a d v ∂ T k = ρ f c f ∑ g = 1 4 W k g N ~ k g T q f , k g T E ~ k g , \boxed{
K_{33\mathrm{Adv}}^k
=\frac{\partial\boldsymbol f_{T,k}^{\mathrm{adv}}}{\partial\boldsymbol T_k}
=\rho_f c_f\sum_{g=1}^{4}W_{kg}\widetilde N_{kg}^{T}
\boldsymbol q_{f,kg}^{T}\widetilde E_{kg},
} K 33 Adv k = ∂ T k ∂ f T , k adv = ρ f c f g = 1 ∑ 4 W k g N k g T q f , k g T E k g , K 32 A d v k = ∂ f T , k a d v ∂ P k = − ρ f c f ∑ g = 1 4 W k g N ~ k g T ( E ~ k g T k ) T k f γ f E ~ k g . \boxed{
K_{32\mathrm{Adv}}^k
=\frac{\partial\boldsymbol f_{T,k}^{\mathrm{adv}}}{\partial\boldsymbol P_k}
=-\rho_f c_f\sum_{g=1}^{4}W_{kg}\widetilde N_{kg}^{T}
(\widetilde E_{kg}\boldsymbol T_k)^T\frac{k_f}{\gamma_f}\widetilde E_{kg}.
} K 32 Adv k = ∂ P k ∂ f T , k adv = − ρ f c f g = 1 ∑ 4 W k g N k g T ( E k g T k ) T γ f k f E k g . 两者都是 n n o d e , k × n n o d e , k n_{\mathrm{node},k}\times n_{\mathrm{node},k} n node , k × n node , k Δ t \Delta t Δ t K33Adv、K32Adv。前者固定孔压、对温度求导;后者固定温度、对孔压求导。两部分都需要加入 Newton 切线。K 33 A d v K_{33\mathrm{Adv}} K 33 Adv K 32 A d v K_{32\mathrm{Adv}} K 32 Adv
K 32 A d v K_{32\mathrm{Adv}} K 32 Adv K 23 T K_{23}^T K 23 T
8.5.4 时间离散、全局残差和切线分块
按第 2.3 节的规则组装:
f T a d v = Assemble k [ f T , k a d v ] , K 33 A d v = Assemble k [ K 33 A d v k ] , K 32 A d v = Assemble k [ K 32 A d v k ] . \begin{aligned}
\boldsymbol f_T^{\mathrm{adv}}&=\operatorname*{Assemble}_{k}[\boldsymbol f_{T,k}^{\mathrm{adv}}],\\
K_{33\mathrm{Adv}}&=\operatorname*{Assemble}_{k}[K_{33\mathrm{Adv}}^k],\qquad
K_{32\mathrm{Adv}}=\operatorname*{Assemble}_{k}[K_{32\mathrm{Adv}}^k].
\end{aligned} f T adv K 33 Adv = k Assemble [ f T , k adv ] , = k Assemble [ K 33 Adv k ] , K 32 Adv = k Assemble [ K 32 Adv k ] . 当前程序将温度方程整体乘以 Δ t \Delta t Δ t
R T = K 33 X Δ T + Δ t [ K 33 G T + f T a d v ( P , T ) ] − Q T s t e p . \boxed{
\boldsymbol R_T
=K_{33X}\Delta\boldsymbol T
+\Delta t\left[K_{33G}\boldsymbol T+\boldsymbol f_T^{\mathrm{adv}}(\boldsymbol P,\boldsymbol T)\right]
-\boldsymbol Q_T^{\mathrm{step}}.
} R T = K 33 X Δ T + Δ t [ K 33 G T + f T adv ( P , T ) ] − Q T step . 对流使用孔压、温度的当前总值 ,热容量项使用温度增量。力学和流体残差的公式仍见第 8.4 节。
用 K o f f K^{\mathrm{off}} K off 同一个当前试算状态 计算。加入对流后,
K = K o f f + Δ t [ 0 0 0 0 0 0 0 K 32 A d v K 33 A d v ] . \boxed{
K=K^{\mathrm{off}}+\Delta t
\begin{bmatrix}
0&0&0\\
0&0&0\\
0&K_{32\mathrm{Adv}}&K_{33\mathrm{Adv}}
\end{bmatrix}.
} K = K off + Δ t 0 0 0 0 0 K 32 Adv 0 0 K 33 Adv . 矩阵中的 0 0 0 K 31 K_{31} K 31 K 32 K_{32} K 32 P , T \boldsymbol P,\boldsymbol T P , T
定义纯重力通量和对应对流部分
q f g r a v = ρ f H f g , K 33 A d v , g r a v k = ρ f c f ∑ g W k g N ~ k g T ( q f g r a v ) T E ~ k g , \boldsymbol q_f^{\mathrm{grav}}=\rho_fH_f\boldsymbol g,
\qquad
K_{33\mathrm{Adv,grav}}^k
=\rho_fc_f\sum_gW_{kg}\widetilde N_{kg}^T
(\boldsymbol q_f^{\mathrm{grav}})^T\widetilde E_{kg}, q f grav = ρ f H f g , K 33 Adv , grav k = ρ f c f g ∑ W k g N k g T ( q f grav ) T E k g , f T , k a d v , g r a v ( T k ) = K 33 A d v , g r a v k T k . \boldsymbol f_{T,k}^{\mathrm{adv,grav}}(\boldsymbol T_k)
=K_{33\mathrm{Adv,grav}}^k\boldsymbol T_k. f T , k adv , grav ( T k ) = K 33 Adv , grav k T k . 完整通量对孔压是仿射函数,因此正确恒等式是
f T a d v ( P , T ; g ) = K 33 A d v ( P ; g ) T = K 32 A d v ( T ) P + f T a d v , g r a v ( T ) . \boxed{
\begin{aligned}
\boldsymbol f_T^{\mathrm{adv}}(\boldsymbol P,\boldsymbol T;\boldsymbol g)
&=K_{33\mathrm{Adv}}(\boldsymbol P;\boldsymbol g)\boldsymbol T\\
&=K_{32\mathrm{Adv}}(\boldsymbol T)\boldsymbol P
+\boldsymbol f_T^{\mathrm{adv,grav}}(\boldsymbol T).
\end{aligned}
} f T adv ( P , T ; g ) = K 33 Adv ( P ; g ) T = K 32 Adv ( T ) P + f T adv , grav ( T ) . 注意: 无重力形式的 f T a d v = K 32 A d v P \boldsymbol f_T^{\mathrm{adv}}=K_{32\mathrm{Adv}}\boldsymbol P f T adv = K 32 Adv P K33Adv 后,dt*K33Adv*Trial.T 已包含完整对流残差,不得再加 dt*fAdvGrav。若选择用 dt*K32Adv*P 组装对流残差,则必须补上 dt*fAdvGrav;这仍是同一残差的另一种写法。
开启热对流、孔压和温度同时作为未知量求解时,对流项含孔压梯度与温度梯度的双线性乘积,使方程组具有非线性耦合,即使固体采用线弹性模型。每轮 Newton 和每次 line search 试算都要更新这两个矩阵;几何仍可预计算,本构历史管理不变。
8.5.5 开关、边界与静水检查
Keyword.HeatAdvection = false 只去掉热对流贡献,机械体力和 Darcy 重力项仍保留。对流项不作分部积分;热流边界指定的是传导热流。若改为规定包含流体携热的总热流,需要相应调整弱式中的边界项,使其与新的边界条件一致。
有重力时,P = 0 \boldsymbol P=\boldsymbol0 P = 0
P = 0 ⟹ q f , k g = ρ f H f g . \boldsymbol P=\boldsymbol0
\ \Longrightarrow\;
\boldsymbol q_{f,kg}=\rho_fH_f\boldsymbol g. P = 0 ⟹ q f , k g = ρ f H f g . 原 markdown 文件中四种 patch 的零通量结论仅适用于测试同时设置 g = 0 \boldsymbol g=\boldsymbol0 g = 0 。材料参数固定时,由公式可得下表:
可用静水条件检查 Darcy 方程中各项的符号。若 z z z g = [ 0 , − g ] T \boldsymbol g=[0,-g]^T g = [ 0 , − g ] T ρ f \rho_f ρ f
p ( r , z ) = p r e f − ρ f g ( z − z r e f ) , T = T r e f . p(r,z)=p_{\mathrm{ref}}-\rho_fg(z-z_{\mathrm{ref}}),
\qquad T=T_{\mathrm{ref}}. p ( r , z ) = p ref − ρ f g ( z − z ref ) , T = T ref . 当离散梯度算子能准确计算上述线性压力场的梯度时,有
E ~ k g P k = ρ f g , q f , k g = 0 , K 22 P P − G p = 0 . \widetilde E_{kg}\boldsymbol P_k=\rho_f\boldsymbol g,
\quad \boldsymbol q_{f,kg}=\boldsymbol0,
\quad K_{22P}\boldsymbol P-\boldsymbol G_p=\boldsymbol0. E k g P k = ρ f g , q f , k g = 0 , K 22 P P − G p = 0 . 通过上述等式,可以核对重力项与扩散项是否使用了相同的离散梯度算子,以及两项的正负号是否正确。
注意: 这项检查针对Darcy 通量和流体扩散残差 ;完整的机械自重平衡还要求初始有效应力、边界面力与体力 ρ g \rho\boldsymbol g ρ g Δ P = 0 \Delta\boldsymbol P=0 Δ P = 0
若光滑梯度算子能准确计算线性压力场的梯度,上述静水检查中的通量和扩散残差应在浮点舍入误差范围内为零。若结果非零,应先核对 E ~ k g P k \widetilde E_{kg}\boldsymbol P_k E k g P k
9. 加入半径后,哪些积分需要增加高斯点
在直边 T3 上,r r r N i N_i N i r N i rN_i r N i r N i N j rN_iN_j r N i N j
本文用 Q4(四节点双线性四边形)型函数描述子域几何,采用 3 × 3 3\times3 3 × 3 J J J ( r , z ) (r,z) ( r , z ) det J \det J det J 2 × 2 2\times2 2 × 2 3 × 3 3\times3 3 × 3 r r r r N i N j det J rN_iN_j\det J r N i N j det J 2 × 2 2\times2 2 × 2 2 × 2 2\times2 2 × 2 r N i rN_i r N i r N i N j rN_iN_j r N i N j
原 markdown 文件还记录了下面的积分核对例子:母三角形为 ( 1 , 0 ) , ( 3 , 0 ) , ( 2 , 1 ) (1,0),(3,0),(2,1) ( 1 , 0 ) , ( 3 , 0 ) , ( 2 , 1 ) ( 1 , 0 ) , ( 2 , 0 ) , ( 2 , 1 / 3 ) , ( 1.5 , 1 / 2 ) (1,0),(2,0),(2,1/3),(1.5,1/2) ( 1 , 0 ) , ( 2 , 0 ) , ( 2 , 1/3 ) , ( 1.5 , 1/2 ) N 1 = ( 3 − r − z ) / 2 N_1=(3-r-z)/2 N 1 = ( 3 − r − z ) /2 2 π 2\pi 2 π
∫ D 1 e r N 1 2 d A = 505 2592 ≈ 0.19483024691358025. \int_{D_{1e}}rN_1^2\,\mathrm{d}A=\frac{505}{2592}\approx0.19483024691358025. ∫ D 1 e r N 1 2 d A = 2592 505 ≈ 0.19483024691358025. 相关四边形积分统一使用 3 × 3 3\times3 3 × 3 对本文的直边子域和常材料系数,9 个点足以精确计算上述多项式积分。
若被积函数是常数,直接乘体积就能得到精确结果。
注意: 若被积函数包含随位置变化的 N 或 N T N N^TN N T N f ( r , z ) f(r,z) f ( r , z ) ∫ r f d A \int r f\,\mathrm{d}A ∫ r f d A r ‾ A ∫ f d A \overline r^A\int f\,\mathrm{d}A r A ∫ f d A r ‾ A = ∫ r d A / ∫ d A \overline r^A=\int r\,\mathrm{d}A/\int\mathrm{d}A r A = ∫ r d A / ∫ d A
10. PPP 的旋转体积平均
PPP 指 Polynomial Pressure Projection,即多项式压力投影稳定化;它比较压力与其所在母三角形内的平均压力。本文用 Π e V \Pi_e^V Π e V 这个平均值按母三角形计算,不按整个节点光滑域计算。
母三角形的旋转体积平均压力定义如下。此处将三角形顶点局部编号为 1 , 2 , 3 1,2,3 1 , 2 , 3 i ∈ { 1 , 2 , 3 } i\in\{1,2,3\} i ∈ { 1 , 2 , 3 } r i , N i r_i,N_i r i , N i
Π e V p = ∫ e p d V V e , Π e V N i = ( r 1 + r 2 + r 3 ) + r i 4 ( r 1 + r 2 + r 3 ) . \Pi_e^V p=\frac{\int_e p\,\mathrm{d}V}{V_e},\qquad \Pi_e^V N_i=\frac{(r_1+r_2+r_3)+r_i}{4(r_1+r_2+r_3)}. Π e V p = V e ∫ e p d V , Π e V N i = 4 ( r 1 + r 2 + r 3 ) ( r 1 + r 2 + r 3 ) + r i . 对应的 PPP 稳定项可以写为
S P P P = Assemble k { Assemble e ∋ k [ c P P P ∫ D k e ( N e − Π e V N e ) T ( N e − Π e V N e ) d V ] } . S_{\mathrm{PPP}}=\operatorname*{Assemble}_k\left\{\operatorname*{Assemble}_{e\ni k}\left[c_{\mathrm{PPP}}\int_{D_{ke}}(N_e-\Pi_e^VN_e)^T(N_e-\Pi_e^VN_e)\,\mathrm{d}V\right]\right\}. S PPP = k Assemble { e ∋ k Assemble [ c PPP ∫ D k e ( N e − Π e V N e ) T ( N e − Π e V N e ) d V ] } . c P P P c_{\mathrm{PPP}} c PPP Π e V N e \Pi_e^VN_e Π e V N e N e N_e N e S P P P S_{\mathrm{PPP}} S PPP 当前残差中实际使用的是 S P P P Δ P S_{\mathrm{PPP}}\Delta\boldsymbol P S PPP Δ P 当前孔压均匀,但上一个已收敛时间步的孔压可能不均匀,因此两者之差可能不均匀,PPP 稳定化残差就不一定为零。若压力不均匀,压力与这个体积平均值之差,在整个母三角形上的体积积分仍为零(注意:PPP 对应的二次型是压力与平均值之差的平方 的体积积分乘以稳定化系数)。如果用一个常数近似母三角形内的压力,那么体积平均压力能使“压力与该常数之差的平方”的体积积分最小。
温度方程不添加 PPP 项。
11. 轴线条件、本构分量和结果输出
11.1 轴线上只约束径向位移,轴向位移可以不为零
u r u_r u r u z u_z u z r = 0 r=0 r = 0 u r = 0 u_r=0 u r = 0 但它们可以沿 z 方向移动,所以 u z u_z u z 例如圆柱受压时,轴线上的点可以产生轴向沉降。只在边界条件规定了轴向位移的位置,对 u z u_z u z FEniCSx 轴对称示例 中分别处理径向、轴向约束的做法。
按本文的矩阵构造,轴线节点不需要计算 N I / 0 N_I/0 N I /0 仍须施加轴线的 u r = 0 u_r=0 u r = 0
下面的关系用于检查光滑解,不是额外的节点位移条件。 对轴线附近光滑的轴对称解,有
lim r → 0 u r r = ∂ u r ∂ r ∣ r = 0 , σ r r = σ θ θ , σ r z = 0 at r = 0. \lim_{r\to0}\frac{u_r}{r}=\left.\frac{\partial u_r}{\partial r}\right|_{r=0},\qquad \sigma_{rr}=\sigma_{\theta\theta},\qquad \sigma_{rz}=0\quad\text{at }r=0. r → 0 lim r u r = ∂ r ∂ u r r = 0 , σ rr = σ θθ , σ rz = 0 at r = 0. 第一项说明环向应变在轴线处应取有限极限;后两项说明轴线上径向、环向正应力相等,r–z 剪应力为零。它们没有要求 u z = 0 u_z=0 u z = 0
同样,光滑的孔压、温度场在轴线上满足 ∂ p ∂ r = ∂ T ∂ r = 0 \frac{\partial p}{\partial r}=\frac{\partial T}{\partial r}=0 ∂ r ∂ p = ∂ r ∂ T = 0 不是孔压或温度本身等于零。 对当前各向同性材料及竖向重力(g r = 0 g_r=0 g r = 0
刚体运动的检查也要对应轴对称几何:所有节点沿 z 方向平移相同距离,应变为零;给所有节点相同的径向位移,则会改变各节点环的周长,不能把它当作零应变的刚体平移 。
11.2 3D 本构接口与环向应变
轴对称本构接口的四个有效应力分量为 [ σ r r ′ , σ z z ′ , σ θ θ ′ , σ r z ′ ] T [\sigma'_{rr},\sigma'_{zz},\sigma'_{\theta\theta},\sigma'_{rz}]^T [ σ rr ′ , σ zz ′ , σ θθ ′ , σ rz ′ ] T r , z , θ r,z,\theta r , z , θ 6 × 6 6\times6 6 × 6 update_axisymmetric_material 将另外两个剪切分量补零,调用 UMAT 后提取前四个应力、塑性应变分量及切线的 4 × 4 4\times4 4 × 4 第三个法向应变必须传入环向应变,不能继续按平面应变设成零,也不能按平面应力把环向应力设成零。
四个虚拟点仍属于同一材料,使用相同的材料参数,但它们的塑性发展过程可以不同。PEEQ 表示等效塑性应变。四点采用等权,数组中的第 5 项保存四个虚拟点结果的算术平均值。第 5 项始终只用于存平均结果,不是另一个需要调用本构的积分点。
11.3 材料假设与轴对称几何
本文使用单一均匀、各向同性材料,b = 1 b=1 b = 1 K s → ∞ K_s\to\infty K s → ∞
第 8.2、8.3 节已经按上述材料假设简化。 孔压耦合使用 m \boldsymbol m m S = n / K f S=n/K_f S = n / K f β T \beta_T β T C T C_T C T 2 π r 2\pi r 2 π r
11.4 应力、沉降与误差的显示
当前采用应力拉伸为正、孔压受压为正的约定,考虑孔压项后的总应力为
σ = σ ′ − p m . \boldsymbol\sigma=\boldsymbol\sigma'-p\boldsymbol m. σ = σ ′ − p m . 这里 σ \boldsymbol\sigma σ σ r r = σ r r ′ − p \sigma_{rr}=\sigma'_{rr}-p σ rr = σ rr ′ − p σ z z = σ z z ′ − p \sigma_{zz}=\sigma'_{zz}-p σ zz = σ zz ′ − p σ θ θ = σ θ θ ′ − p \sigma_{\theta\theta}=\sigma'_{\theta\theta}-p σ θθ = σ θθ ′ − p σ r z = σ r z ′ \sigma_{rz}=\sigma'_{rz} σ rz = σ rz ′ cal_Fint 中计算四点有效应力的平均值,并按上式考虑节点孔压,得到用于绘图的总应力;绘图函数直接读取已保存的 State.stress。组装内力和耦合矩阵时仍使用第 8 节的积分公式。
图仍画在 r O z rOz r O z 2 π r 2\pi r 2 π r u ‾ z Γ \overline u_z^{\Gamma} u z Γ Γ \Gamma Γ
u ‾ z Γ = ∫ Γ u z 2 π r d s ∫ Γ 2 π r d s , \overline u_z^{\Gamma}=\frac{\int_\Gamma u_z\,2\pi r\,\mathrm{d}s}{\int_\Gamma2\pi r\,\mathrm{d}s}, u z Γ = ∫ Γ 2 π r d s ∫ Γ u z 2 π r d s , 将各节点的取值直接相加再除以节点数,一般不等于这个表面平均值。计算最大值则不需要加权。当前已输出环向应力,可用于检查轴线附近的结果,以及传给本构的各分量是否对应正确。
12. 外荷载、斜边与圆弧法向压力
12.1 等效节点力需要旋转表面积
这里 Γ \Gamma Γ N I N_I N I I I I F I Γ \boldsymbol F_I^\Gamma F I Γ I I I
F I Γ = ∫ Γ N I t 2 π r d s , t = [ t r , t z ] T . \boxed{\boldsymbol F_I^\Gamma=\int_\Gamma N_I\boldsymbol t\,2\pi r\,\mathrm{d}s,\qquad \boldsymbol t=[t_r,t_z]^T.} F I Γ = ∫ Γ N I t 2 π r d s , t = [ t r , t z ] T . t \boldsymbol t t p w p_w p w
t = − p w n o u t . \boldsymbol t=-p_w\boldsymbol n_{\mathrm{out}}. t = − p w n out . n o u t \boldsymbol n_{\mathrm{out}} n out 所计算固体域的单位外法向 ,上标或下标中的 o u t \mathrm{out} out
注意: 内腔边界的外法向指向腔内,不能统一认定它都指向圆心外侧。规定孔压与施加机械压力依然是两件事,必须分别设置。
对任意直线斜边,将两个端点局部编号为 1 , 2 1,2 1 , 2 r 1 , r 2 r_1,r_2 r 1 , r 2 L L L Γ \Gamma Γ t \boldsymbol t t
F 1 Γ = 2 π L 6 ( 2 r 1 + r 2 ) t , F 2 Γ = 2 π L 6 ( r 1 + 2 r 2 ) t . \boldsymbol F_1^\Gamma=\frac{2\pi L}{6}(2r_1+r_2)\boldsymbol t,\qquad \boldsymbol F_2^\Gamma=\frac{2\pi L}{6}(r_1+2r_2)\boldsymbol t. F 1 Γ = 6 2 π L ( 2 r 1 + r 2 ) t , F 2 Γ = 6 2 π L ( r 1 + 2 r 2 ) t . 除非两端半径相同,否则两个节点分得的力不相等。这个常值面力的例子使用二点 Gauss 就足够;若面力沿边变化,需要根据函数形式增加积分点,或使用自适应数值积分。边界流量、热流量按 d S \mathrm{d}S d S d V \mathrm{d}V d V
12.2 折线边界上的法向压力
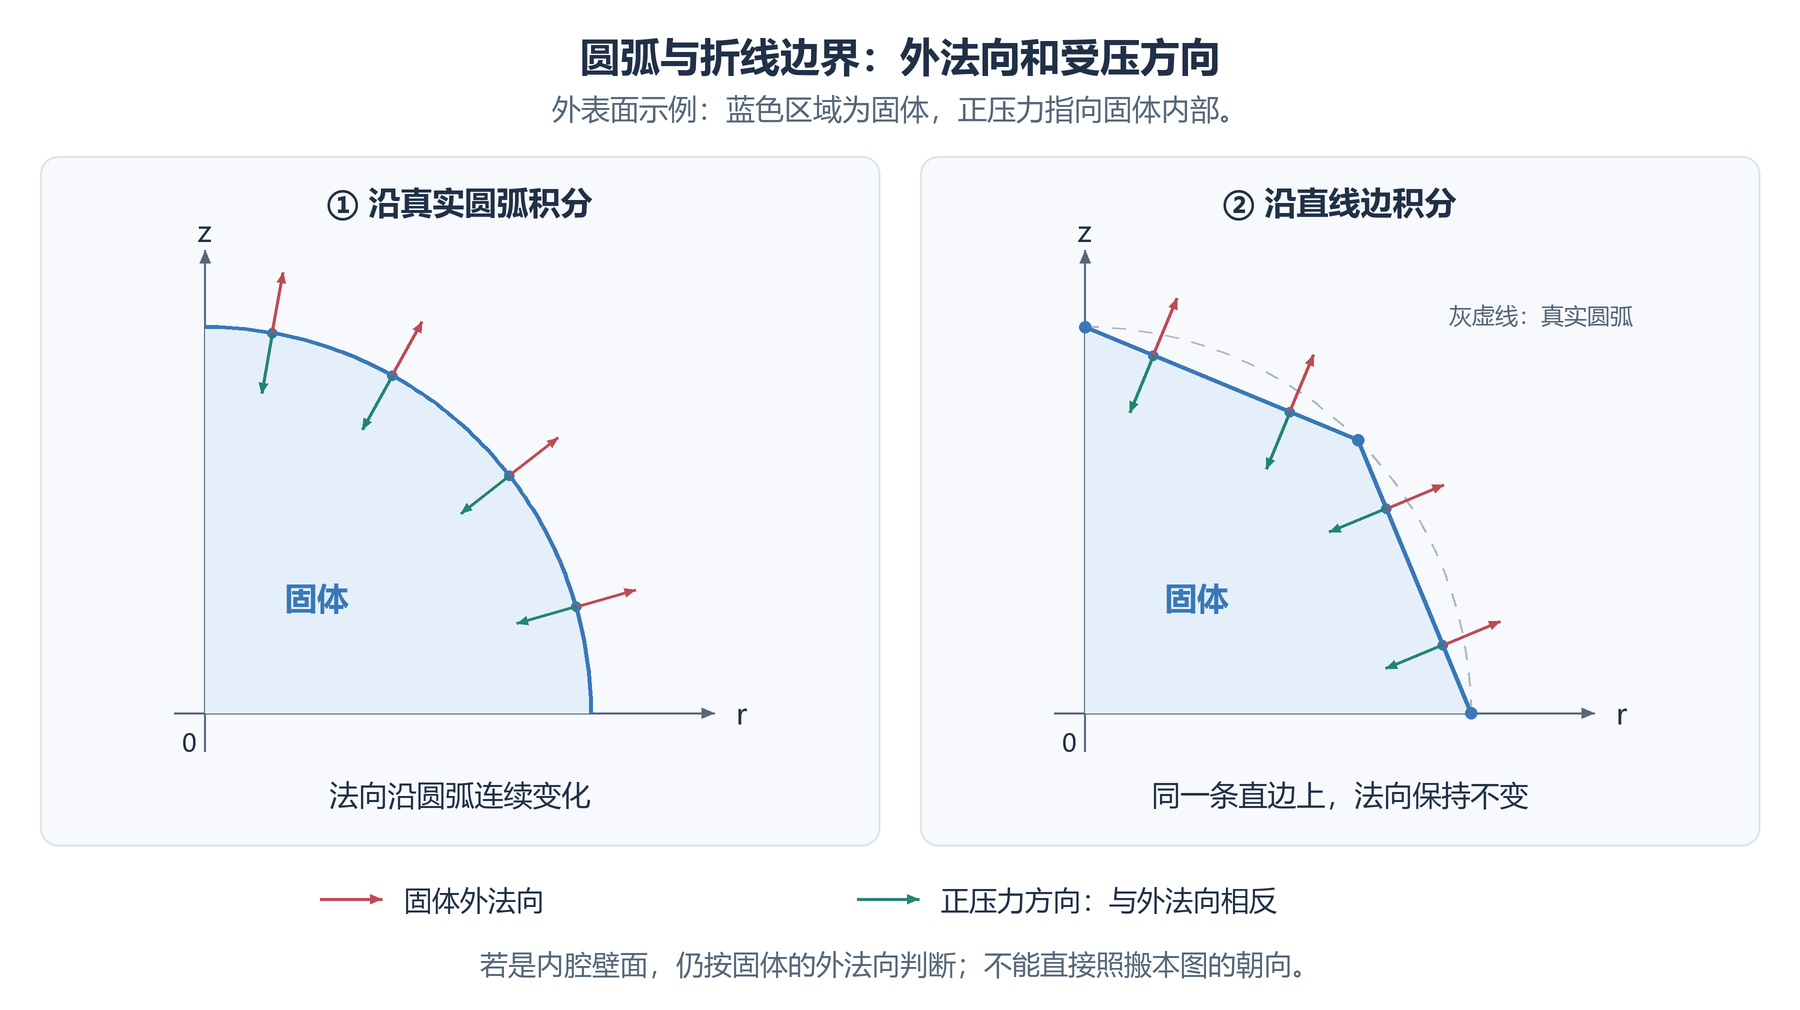
本文采用直线段逼近圆弧,与 cal_Fu 的直边网格接口一致。各段使用自己的长度、半径和外法向,按第 12.1 节积分;通过加密边界网格逼近圆弧。
图 4。 这是实心物体外表面的示例。左图的法向随圆弧位置变化;右图故意用很粗的折线,每条直边上的两根红箭头相互平行。绿箭头均表示正压力,方向与各自的固体外法向相反。两边都是在 r O z rOz r O z 本文采用右图的逐段直线边处理。
注意: 若积分点仍在直线弦上,却使用真实圆的法向,就是把两种几何处理混在一起,所得荷载不等于沿真实圆弧积分的结果。即使单独把荷载改为沿圆弧积分,只要三角形单元仍使用直边,单元内部计算采用的仍是直边几何。
用圆筒或球壳算例检查边界网格加密后的结果。
12.3 轴向节点力可以直接求和,径向节点力要怎样理解
轴向节点力之和可以直接与三维物体的轴向总力比较。径向则不同:平面网格的一个节点旋转后是一整圈,这一圈不同位置的径向方向并不相同。程序中的径向节点力表示使这一圈向内或向外运动的力,通常称为“径向广义力”。把这些数值相加,不能当作沿某个固定水平方向的三维合力。
例如半径为 R c y l R_{\mathrm{cyl}} R cyl L L L − 2 π R c y l L p w -2\pi R_{\mathrm{cyl}}Lp_w − 2 π R cyl L p w R s p h R_{\mathrm{sph}} R sph p w π R s p h 2 p_w\pi R_{\mathrm{sph}}^2 p w π R sph 2
轴对称荷载区域由其旋转后的几何确定:触及 r = 0 r=0 r = 0
12.4 机械体积力与等效节点力
准静态力学平衡方程为
∇ ⋅ σ + f = 0 , σ = σ ′ − p 1 . \nabla\cdot\boldsymbol\sigma+\boldsymbol f=\boldsymbol0,
\qquad \boldsymbol\sigma=\boldsymbol\sigma'-p\boldsymbol1. ∇ ⋅ σ + f = 0 , σ = σ ′ − p 1 . 此处 σ \boldsymbol\sigma σ 1 \boldsymbol1 1 − p m -p\boldsymbol m − p m v u = [ v r , v z ] T \boldsymbol v_u=[v_r,v_z]^T v u = [ v r , v z ] T v u \boldsymbol v_u v u
∫ D ε ( v u ) : σ d V − ∫ D v u ⋅ f d V − ∫ Γ t v u ⋅ t ‾ d S = 0 , d V = 2 π r d A , d S = 2 π r d s . \int_D\boldsymbol\varepsilon(\boldsymbol v_u):\boldsymbol\sigma\,\mathrm dV
-\int_D\boldsymbol v_u\cdot\boldsymbol f\,\mathrm dV
-\int_{\Gamma_t}\boldsymbol v_u\cdot\overline{\boldsymbol t}\,\mathrm dS=0,
\qquad
\mathrm dV=2\pi r\,\mathrm dA,
\quad \mathrm dS=2\pi r\,\mathrm ds. ∫ D ε ( v u ) : σ d V − ∫ D v u ⋅ f d V − ∫ Γ t v u ⋅ t d S = 0 , d V = 2 π r d A , d S = 2 π r d s . 机械外荷载分为体力和面力两部分:
F u e x t = F u b o d y + F u Γ , F u , I b o d y = ∫ D N I f ( x , t ) 2 π r d A . \boldsymbol F_u^{\mathrm{ext}}
=\boldsymbol F_u^{\mathrm{body}}+\boldsymbol F_u^\Gamma,
\qquad
\boldsymbol F_{u,I}^{\mathrm{body}}
=\int_D N_I\boldsymbol f(\boldsymbol x,t)\,2\pi r\,\mathrm dA. F u ext = F u body + F u Γ , F u , I body = ∫ D N I f ( x , t ) 2 π r d A . 每个节点仍只有径向、轴向两个体力分量;没有额外的环向节点体力分量或 N I / r N_I/r N I / r 。环向效应已通过机械应变算子和应力虚功处理。
按四边形子域组装,在母单元 e e e N u , e = N e ⊗ I 2 N_{u,e}=N_e\otimes I_2 N u , e = N e ⊗ I 2 ⊗ \otimes ⊗ Kronecker 积 ,I 2 I_2 I 2 2 × 2 2\times2 2 × 2 N e = [ N 1 , N 2 , N 3 ] N_e=[N_1,N_2,N_3] N e = [ N 1 , N 2 , N 3 ]
N u , e = [ N 1 0 N 2 0 N 3 0 0 N 1 0 N 2 0 N 3 ] . N_{u,e}=
\begin{bmatrix}
N_1&0&N_2&0&N_3&0\\
0&N_1&0&N_2&0&N_3
\end{bmatrix}. N u , e = [ N 1 0 0 N 1 N 2 0 0 N 2 N 3 0 0 N 3 ] . 这与自由度顺序 [ u r 1 , u z 1 , u r 2 , u z 2 , … ] T [u_{r1},u_{z1},u_{r2},u_{z2},\ldots]^T [ u r 1 , u z 1 , u r 2 , u z 2 , … ] T
F u b o d y = Assemble k Assemble e ∋ k [ ∫ D k e N u , e T f ( x , t ) d V ] . \boxed{
\boldsymbol F_u^{\mathrm{body}}
=\operatorname*{Assemble}_{k}
\operatorname*{Assemble}_{e\ni k}
\left[\int_{D_{ke}}N_{u,e}^{T}\boldsymbol f(\boldsymbol x,t)\,\mathrm dV\right].
} F u body = k Assemble e ∋ k Assemble [ ∫ D k e N u , e T f ( x , t ) d V ] . 注意: 这些子域构成对计算域的划分,不能又把母单元全域积分重复加一次。空间变化体力直接在实际子域内部的 Gauss 点 求值;不需要到可能处于负半径的 SNS 虚拟点上计算外场。应根据体力函数的空间变化检查积分精度,不能保证原来的 3 × 3 3\times3 3 × 3
当光滑域内 f k \boldsymbol f_k f k 第 8.2 节定义的型函数体积积分行向量 I N , k V I_{N,k}^{V} I N , k V
I N , k V = [ a 1 , a 2 , … ] , a I = ∫ D k N I d V , d V = 2 π r d A . I_{N,k}^{V}=[a_1,a_2,\ldots],
\qquad a_I=\int_{D_k}N_I\,\mathrm dV,
\qquad \mathrm dV=2\pi r\,\mathrm dA. I N , k V = [ a 1 , a 2 , … ] , a I = ∫ D k N I d V , d V = 2 π r d A . 这里 N I N_I N I I N , k V I_{N,k}^{V} I N , k V I 2 I_2 I 2
于是体力贡献简化为
F u , k b o d y = [ ( I N , k V ) T ⊗ I 2 ] f k . \boldsymbol F_{u,k}^{\mathrm{body}}
=\left[(I_{N,k}^{V})^T\otimes I_2\right]\boldsymbol f_k. F u , k body = [ ( I N , k V ) T ⊗ I 2 ] f k . 其 Kronecker 积及乘法展开为
[ ( I N , k V ) T ⊗ I 2 ] f k = [ a 1 0 0 a 1 a 2 0 0 a 2 ⋮ ⋮ ] [ f r , k f z , k ] = [ a 1 f r , k a 1 f z , k a 2 f r , k a 2 f z , k ⋮ ] . \left[(I_{N,k}^{V})^T\otimes I_2\right]\boldsymbol f_k
=\begin{bmatrix}
a_1&0\\0&a_1\\
a_2&0\\0&a_2\\
\vdots&\vdots
\end{bmatrix}
\begin{bmatrix}f_{r,k}\\f_{z,k}\end{bmatrix}
=\begin{bmatrix}
a_1f_{r,k}\\a_1f_{z,k}\\
a_2f_{r,k}\\a_2f_{z,k}\\
\vdots
\end{bmatrix}. [ ( I N , k V ) T ⊗ I 2 ] f k = a 1 0 a 2 0 ⋮ 0 a 1 0 a 2 ⋮ [ f r , k f z , k ] = a 1 f r , k a 1 f z , k a 2 f r , k a 2 f z , k ⋮ . 若该光滑域涉及 n n o d e , k n_{\mathrm{node},k} n node , k 2 n n o d e , k × 2 2n_{\mathrm{node},k}\times2 2 n node , k × 2 2 n n o d e , k × 1 2n_{\mathrm{node},k}\times1 2 n node , k × 1 a I f k a_I\boldsymbol f_k a I f k a I a_I a I
纯重力、均匀参考密度时只需代入 f k = ρ g \boldsymbol f_k=\rho\boldsymbol g f k = ρ g f k \boldsymbol f_k f k
机械残差仍按左端减右端定义:
R u = f u s k e l − K 12 P − F u Γ − F u b o d y . \boxed{
\boldsymbol R_u
=\boldsymbol f_u^{\mathrm{skel}}-K_{12}\boldsymbol P
-\boldsymbol F_u^\Gamma-\boldsymbol F_u^{\mathrm{body}}.
} R u = f u skel − K 12 P − F u Γ − F u body . 体力是当前时刻的准静态力,不乘 Δ t \Delta t Δ t f ( x , t ) \boldsymbol f(\boldsymbol x,t) f ( x , t ) K 11 , K 12 , K 13 K_{11},K_{12},K_{13} K 11 , K 12 , K 13
13. 哪些数据可以预计算,哪些 MEX 需要重新编译
在本文的固定网格下,面积、实际体积、型函数的体积积分、B/E 及其梯度、虚拟点矩阵、自由度编号和边界几何都可以只算一次、保存起来供后面使用。材料参数应单独读取;试算应力、塑性变量和算法切线则随本构更新,不能当作固定的几何数据。
注意: 开启热对流后,K 33 A d v K_{33\mathrm{Adv}} K 33 Adv K 32 A d v K_{32\mathrm{Adv}} K 32 Adv
轴对称 MEX 需按本文的几何与材料接口重新编译,并支持可变的节点数、单元数。平面 MEX 的几何字段和积分公式不同,不能直接复用。
给定常重力和固定参考系数时,G p \boldsymbol G_p G p K 33 A d v K_{33\mathrm{Adv}} K 33 Adv
14. 检查要求与已有验证记录
验证范围: 第 14.2 节汇总原 markdown 文件中无重力实现的测试记录;本次整理沿用这些记录和 Smooth_T3_axisym.m 的代码摘录,未重跑 MATLAB 算例或重新核查该函数源码。记录时轴对称 MEX 尚未编译。通用检查要求列于第 14.1 节,新增体力、重力实现的验证项目列于第 14.3 节,运行结果留待补充。
14.1 通用检查要求
下表列出离散实现的通用检查项目及适用条件。
14.2 原 markdown 文件记录的已有检查结果
早期小程序记录包括:子域实际体积、参考函数的 14 / 15 14/15 14/15 2 × 2 2\times2 2 × 2 3 × 3 3\times3 3 × 3
该文件记载,当时的模板通过了 40 个机械与温升 patch,以及菱形零模式、非零孔压边界、传热、PPP、矩阵块残差差分和 J2/DP 加载—保持—卸载检查;球壳算例完成了四级网格加密及解析位移比较。
2026-09-14 加入无重力热对流后,该文件还记录了四种 patch 在修改前、关闭对流、开启对流三种情况下的 12 次运行:保存状态、残差及除运行时间外的 Newton 记录逐项一致。非均匀孔压、温度下,对流向量与独立四点计算的相对差异不超过 1.4 × 1 0 − 15 1.4\times10^{-15} 1.4 × 1 0 − 15 4.0 × 1 0 − 11 4.0\times10^{-11} 4.0 × 1 0 − 11
14.3 体力与重力的新增检查要求
含体力和重力的实现按下表检查空间离散、边界条件和求解过程。
15. 已确定的策略与实现顺序
以下列出本文采用的离散策略与实现顺序。
光滑与体积,已确定: 所有光滑操作均按体积加权。使用四边形子域的实际旋转体积,不用母三角形旋转体积的 1 / 3 1/3 1/3 矩阵构造,已确定: 按第 4.3 节计算平均 B,按第 5.3、7.3 节计算 B、E 的梯度,再按第 6.1、7.1 节构造虚拟点矩阵。SNS 四点,已确定: 保留ℓ k = A k / π \ell_k=\sqrt{A_k/\pi} ℓ k = A k / π V k / 4 V_k/4 V k /4 THM 矩阵与残差,已确定: 按已确定的几何与光滑方案使用第 8 节的公式。第 8.2、8.3 节使用均匀各向同性、b = 1 b=1 b = 1 积分与 PPP,已确定: 四边形采用 3 × 3 3\times3 3 × 3 轴线与材料: 在轴线上施加 u r = 0 u_r=0 u r = 0 u z u_z u z b = 1 b=1 b = 1 边界,已确定: 用直线段逼近圆弧,各段使用自己的外法向,面力积分乘 2 π r 2\pi r 2 π r 热对流: 用 Keyword.HeatAdvection 开关选择。按第 8.5 节使用四个虚拟积分点,Darcy 速度与温度梯度均用 E ~ k g \widetilde E_{kg} E k g N ~ k g \widetilde N_{kg} N k g V k / 4 V_k/4 V k /4
按第 14 节进行检查:基础机械与温升 patch 先设体力、重力为零,所有节点规定 p = 0 p=0 p = 0